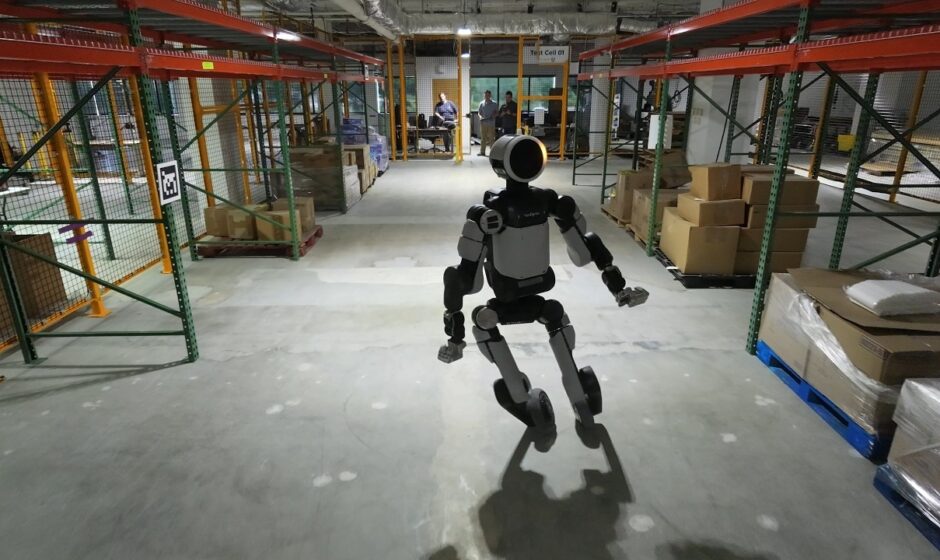
ბორბლებიანი ვერსია გასაყიდად არ გამოდის და კომპანიის შიდა კვლევითი ექსპერიმენტია.
Boston Dynamics-მა ჰუმანოიდ რობოტ Atlas-ს ტერფების ნაცვლად ჩვეულებრივი ელექტროსკუტერის ბორბლები დაუყენა. 9 ნოემბერს გამოქვეყნებულ ოფიციალურ ვიდეოში Atlas on a Roll, რომელიც სტატიის ბოლოს შეგიძლიათ ნახოთ, რობოტი სწორ ზედაპირზე სწრაფად მიგორავს, გვერდულად მანევრირებს და ჰაერში 360-გრადუსიან ნახტომსაც აკეთებს. კომპანიამ ეს ცდა იმისთვის ჩაატარა, რომ რობოტის ძრავები მაქსიმალურ დატვირთვაზე გამოეცადა და შეემოწმებინა, რამდენად ზუსტად სრულდება კომპიუტერულ სიმულაციაში ნასწავლი მოძრაობები რეალურ აპარატზე.
კომპანია პირდაპირ ამბობს: „ბორბლებიანი Atlas-ი პროდუქტი არ არის. ეს კვლევითი პლატფორმაა“. ვიდეოს Atlas-ის მართვის ინჟინერი Andy Wu უძღვება და აჩვენებს, რა მარტივად გადაკეთდა სისტემა.
ერთი ახალი დეტალი და სიმულაციაში ნასწავლი ილეთები
რამდენი ცვლილება დასჭირდა ორფეხა რობოტის ბორბლებზე გადაყვანას? მხოლოდ ერთი სპეციალური გადამყვანი. ინჟინრებმა სერიული ელექტროსკუტერის დისკი პირდაპირ Atlas-ის კოჭის არსებულ ამძრავს, ანუ სახსრის მამოძრავებელ ძრავას, მოარგეს. Andy Wu-მ ეს პროცესი ველოსიპედზე ბორბლის გამოცვლას შეადარა, რადგან ელექტრული Atlas-ი თავიდანვე მასობრივი წარმოებისა და მარტივი მომსახურებისთვის დააპროექტეს.
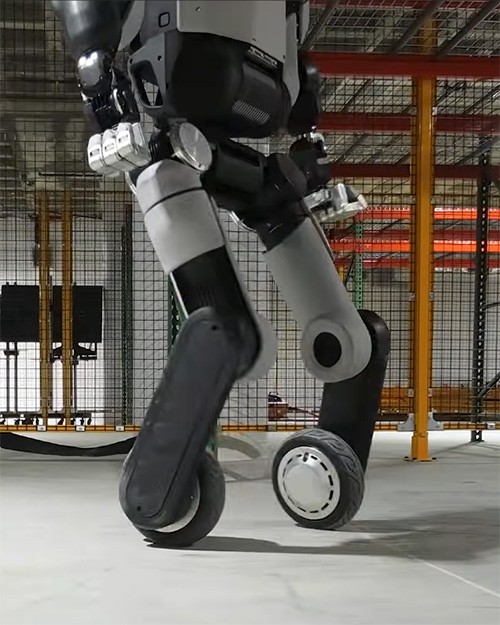
პროგრამულ ნაწილში გუნდმა რობოტის არსებულ ციფრულ მოდელში ტერფები ბორბლებით შეცვალა და თითოეული ბორბალი აღწერა როგორც კოჭი, რომელსაც უწყვეტად ტრიალი შეუძლია. ყველა მოძრაობა რობოტმა ჯერ ვირტუალურ გარემოში მთელი სხეულის განმტკიცებითი დასწავლით აითვისა. მარტივად რომ ვთქვათ, ალგორითმმა სიმულაციაში ცდისა და შეცდომის გზით თავად იპოვა წონასწორობის დაცვის საუკეთესო ხერხი. რეალურ რობოტთან სრული დამთხვევისთვის ინჟინრებმა ვირტუალური ძრავების მოდელები ფიზიკური გაზომვებით დააზუსტეს.
Boston Dynamics-მა აქ ორი მიდგომა გააერთიანა: მოდელზე დაფუძნებული კლასიკური მართვა სტაბილურობისთვის და განმტკიცებითი დასწავლა მოულოდნელ ბიძგებზე სწრაფი რეაგირებისთვის. კომპანიის თქმით, ეს ნაზავი ცალ-ცალკე აღებულ ორივე მეთოდს სჯობია. შედეგად ვიდეოში Atlas-ი დაბრკოლებებთან მისვლისას სრიალიდან ისევ ფეხების მოძრაობაზე გადადის, ბორბლების მობრუნებით მკვეთრად უხვევს, პირუეტებს აკეთებს და ადამიანის ჩაწერილ მოძრაობაზე დაყრდნობით 360-გრადუსიან ნახტომს ასრულებს. როგორც Interesting Engineering-ი წერს, ეს რთული ნახტომი რობოტს პირველივე ცდაზე გამოუვიდა.
რას ნიშნავს ეს ჩვეულებრივი Atlas-ისთვის
როგორც The Robot Report-ი აღნიშნავს, ჰუმანოიდურ რობოტიკაში დღემდე კამათობენ იმაზე, ბორბლები უფრო პრაქტიკულია თუ ფეხები. Boston Dynamics-ი ბორბლებიანი ვერსიის გაყიდვას ან ქარხნებში ჩაშვებას არ გეგმავს და არც მისი ფასია განსაზღვრული.
სამაგიეროდ ამ ექსპერიმენტით მიღებული ცოდნა პირდაპირ სტანდარტულ, ფეხებიან Atlas-ს მოხმარდება, რომლის გამოცდაც Hyundai-ს საწარმოებში მალე უფრო აქტიურად გაგრძელდება. შემდეგ ეტაპზე Andy Wu იმის შესწავლას გეგმავს, თუ როგორ გაუმკლავდება მართვის სისტემა მწყობრიდან გამოსულ ძრავებს, რაც რობოტის უსაფრთხო მუშაობისთვის აუცილებელია.
წყარო: YouTube (Boston Dynamics, official): Atlas on a Roll | Classical Motor Controls and Whole-Body RL | The Robot Report: Boston Dynamics adds wheels to Atlas humanoid to test whole-body control (9 Nov 2026) | Interesting Engineering: Boston Dynamics put wheels on Atlas, and now it’s pulling off 360-degree jumps (10 Nov 2026)
ეს სტატია შეიქმნა AI ხელსაწყოებით, პროცესში ადამიანის ჩართულობა დაახლოებით 10%-ია.