ჯერჯერობით ეს კვლევითი ექსპერიმენტია და არა სამშენებლო მოედნებისთვის გამზადებული სერიული სისტემა.
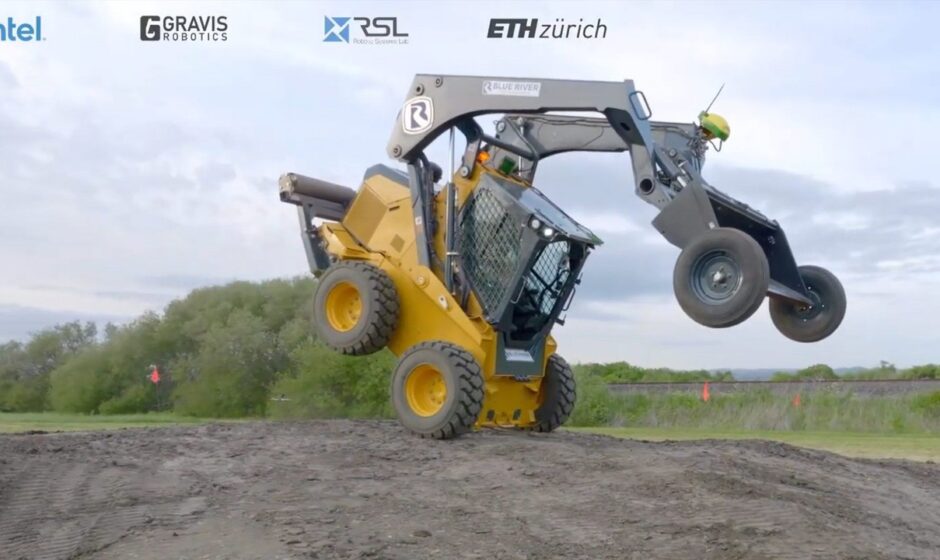
ამერიკელმა და შვეიცარიელმა მკვლევრებმა 5-ტონიან კომპაქტურ სამშენებლო მტვირთავს, John Deere 332G-ს, სრულიად დამოუკიდებლად აკრობატული ილეთების შესრულება ასწავლეს. მძიმე ტექნიკა მძღოლის გარეშე დგება ორ ბორბალზე, ინარჩუნებს წონასწორობას, ხტუნავს წინ და უკან და ადგილზე ტრიალებს. ამ ყველაფერს მართავს ხელოვნური ინტელექტი, რომელიც მეცნიერებმა მხოლოდ კომპიუტერულ სიმულაციაში გაწვრთნეს. მიზანი მშენებლობისა და სამთო მოპოვებისთვის მძიმე ტექნიკის ავტონომიური მართვის დახვეწაა. კვლევა 11 ნოემბერს სამეცნიერო ჟურნალ Science Robotics-ში გამოქვეყნდა, მოგვიანებით კი მის შესახებ გამოცემა Tom’s Hardware-მაც დაწერა.
Tom’s Hardware-ის აღწერით, გამოქვეყნებულ ვიდეოებში მტვირთავი ორ ბორბალზე ხტუნავს, აკეთებს პირიუეტებს და წონასწორობას მაშინაც კი არ კარგავს, როცა ამწე მკლავს ამოძრავებს. მკვლევართა თქმით, აქამდე მსგავსი მანევრების შესრულება მხოლოდ რამდენიმე უმაღლესი კლასის ოპერატორს შეეძლო მსოფლიო რეკორდების ოფიციალურ ჩვენებებზე. ახლა იმავე საქმეს ალგორითმი ადამიანის ჩარევის გარეშე აკეთებს.
როგორ ასწავლეს კომპიუტერში მძიმე ტექნიკას ცეკვა
ამ შედეგის მისაღწევად გუნდმა განმტკიცებითი სწავლება გამოიყენა. მარტივად რომ ვთქვათ, ეს არის მეთოდი, რომლის დროსაც ხელოვნური ინტელექტი სწორ მოძრაობებს უამრავი ცდისა და შეცდომის გზით თავად პოულობს. მეცნიერებმა ჯერ მანქანის ზუსტი ფიზიკური ასლი შექმნეს ვირტუალურ გარემოში, შემდეგ კი იქ ნასწავლი მართვის უნარები პირდაპირ ნამდვილ ტრაქტორში გადაიტანეს. რობოტიკაში ამ მიდგომას სიმულაციიდან რეალობაში გადატანას უწოდებენ, რაც ნიშნავს, რომ პროგრამა ვირტუალურ სამყაროში ვარჯიშობს და მერე რეალურ რკინას მართავს.
რატომ არ შეიძლებოდა მანქანის პირდაპირ პოლიგონზე გაწვრთნა? 5-ტონიანი ტექნიკის რეალურ გარემოში შეცდომებით სწავლება, მისი ზომისა და წონის გამო, უბრალოდ ძალიან საშიში იყო. გარდა ამისა, როგორც კვლევის ანოტაციაში ვკითხულობთ, ასეთი მძიმე მანქანების ზუსტი დამორჩილება ურთულესია. მათი ჰიდრავლიკა სითხეების მოძრაობაზე, დრეკად დეტალებსა და არათანაბარ დაყოვნებებზეა აწყობილი, ამიტომ ბრძანებასა და მოქმედებას შორის დროის ზუსტი გათვლა ჭირს.
რას ცვლის ეს მშენებლობისთვის
ეს აკრობატიკა მხოლოდ სანახაობა არ არის. ნაშრომი, რომელსაც Heavy Metal Acrobatics ჰქვია, აჩვენებს, რომ კომპიუტერულ სიმულაციაში გაწვრთნილი ხელოვნური ინტელექტი რეალურ, მძიმე ტექნიკაზეც საიმედოდ მუშაობს. ეს პირდაპირი გზაა იმისკენ, რომ მომავალში სამშენებლო მოედნებზე, კარიერებსა და ტვირთების გადაზიდვისას მძიმე მანქანებმა რთული და სწრაფი მოძრაობები დამოუკიდებლად შეასრულონ.
ნაშრომზე სულ 12 ავტორი მუშაობდა Pierre-Jean Lorentz-ის ხელმძღვანელობით. გუნდში ასევე არიან Marco Hutter შვეიცარიის ETH Zurich-ის რობოტული სისტემების ლაბორატორიიდან, იმავე RSL-იდან, და ცნობილი მკვლევარი Vladlen Koltun. კვლევის სრული ვერსია პლატფორმა arXiv-ზე 13 ნოემბერსაც განთავსდა, ხოლო პროექტის ოფიციალურ ვიდეოკადრებში ETH Zurich-ისა და RSL-ის გვერდით Intel-ისა და რობოტიკის კომპანია Gravis Robotics-ის ლოგოებიც ჩანს.
| მანქანის მოდელი | John Deere 332G (კომპაქტური მტვირთავი) |
| წონა | 5 ტონა |
| მართვის მეთოდი | განმტკიცებითი სწავლება კომპიუტერულ სიმულაციაში (sim to real) |
| კვლევის ავტორები | 12 მკვლევარი (ხელმძღვანელი Pierre-Jean Lorentz) |
| ჩართული ორგანიზაციები | ETH Zurich, RSL, Intel, Gravis Robotics |
| გამოქვეყნების თარიღი | 2026 წლის 11 ნოემბერი (Science Robotics), 13 ნოემბერი (arXiv) |
წყარო: arXiv / Science Robotics: Heavy Metal Acrobatics: Learning Dynamic Control for Skid-Steer Loaders (Science Robotics 11 Nov 2026) | Tom’s Hardware: Autonomous 5 ton John Deere skid steer loader trained to perform acrobatic maneuvers using AI (20 Nov 2026)
ეს სტატია შეიქმნა AI ხელსაწყოებით, პროცესში ადამიანის ჩართულობა დაახლოებით 10%-ია.