ახალი სისტემის ჩამოტვირთვა და კომერციულად გამოყენება უკვე ყველას შეუძლია, თუმცა მის გასაშვებად მძლავრი, 80-გიგაბაიტიანი გრაფიკული ბარათი დაგჭირდებათ.
AI-ვიდეოების შემქმნელმა კომპანია Runway-მ რობოტების სამართავი თავისი მოდელი Praxis-1 საჯაროდ ხელმისაწვდომი გახადა, რათა დეველოპერებმა რობოტების გაწვრთნა ნაკლები დანახარჯით შეძლონ. ამის შესახებ კომპანიის ახალი კვლევითი ანგარიშიდან და The Decoder-ის მასალიდან ვიგებთ. აქამდე, 2026 წლის სექტემბრის ბოლოდან, სისტემაზე წვდომა მხოლოდ რჩეულ პარტნიორებს ჰქონდათ. ახლა კი მოდელის სრული ფაილების ჩამოტვირთვა და საკუთარ კომპიუტერზე გაშვება ნებისმიერ მსურველს შეუძლია Hugging Face-ზე რეგისტრაციისა და წესებზე დათანხმების შემდეგ, ხოლო საწყისი კოდი GitHub-ზე დევს. Apache 2.0 ლიცენზია მის კომერციულ გამოყენებასაც სრულად უშვებს.
როგორ სწავლობს რობოტი ვიდეოებით
Runway-ს ყველაზე მეტად Gen-4.5-ის მსგავსი AI-ვიდეოგენერატორებით იცნობენ. რა კავშირი აქვს ვიდეოს გენერაციას რობოტების მართვასთან? პასუხი მონაცემების სიძვირეშია. რობოტებისთვის სპეციალური სასწავლო ჩანაწერების შეგროვება ძალიან ძვირი და რთული საქმეა. ამიტომ Runway-მ საფუძვლად აიღო ვიდეომოდელი, რომელმაც ჩვეულებრივი ვიდეოების ყურებით უკვე ისწავლა, როგორ მოძრაობს ნივთები რეალურ სამყაროში. შემდეგ კი ეს სისტემა ადამიანის მოქმედებების ამსახველი კადრებითა და რობოტების მონაცემებით დახვეწეს.
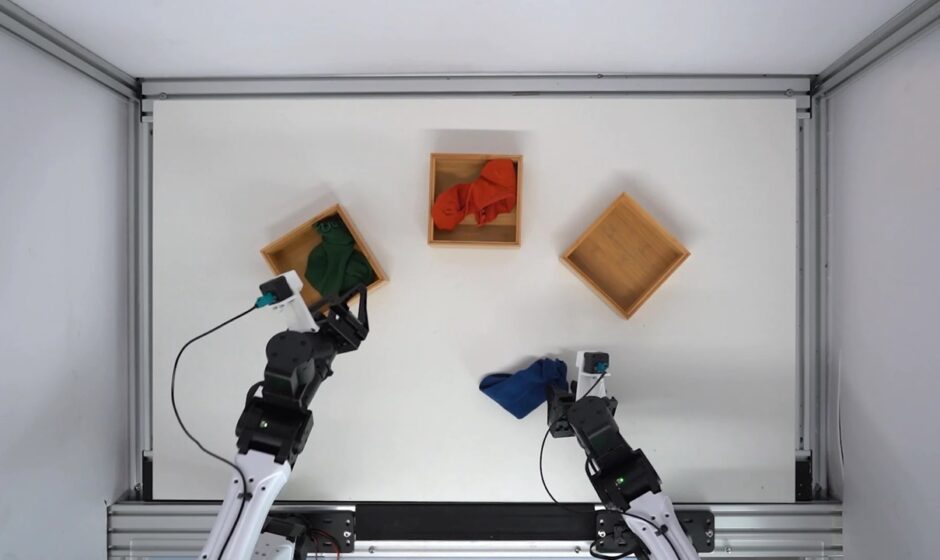
კომპანია ამ სისტემას World Action Model-ს უწოდებს. მუშაობის პრინციპი მარტივია: მოდელი იღებს კამერის გამოსახულებას, ტექსტურ დავალებასა და ინფორმაციას რობოტის პოზიციაზე. ამის მიხედვით ის წინასწარ თვლის, როგორ შეიცვლება გარემო, და რობოტის შესაბამის მოძრაობებს გეგმავს. კამერიდან ყოველი ახალი კადრის მიღებისას მოდელი მოძრაობას გზადაგზა ასწორებს. სექტემბრის შემდეგ სისტემა უკვე გამოსცადეს რობოტიკის კომპანიებმა: Standard Bots-მა, Noble Machines-მა და Ultra-მ ჰუმანოიდ რობოტზე, ინდუსტრიულ მკლავსა და საწყობის ორმკლავიან რობოტზე.
ტესტების შედეგები და რეალური შეზღუდვები
საჯარო გაშვებასთან ერთად Runway-მ საკუთარი ტესტირების შედეგებიც გამოაქვეყნა, რომლებიც დამოუკიდებელ მკვლევრებს ჯერ არ გადაუმოწმებიათ. NVIDIA-ს სიმულაციურ რეიტინგში RoboLab-120, რომელიც ნივთების დახარისხების, აღებისა და დაწყობის 120 დავალებას აერთიანებს, Praxis-1-მა 46,2 პროცენტი აჩვენა. ამით მან აჯობა კონკურენტ FLUX 3 Action-ს და საერთო ჩათვლაში მეხუთე ადგილზე გავიდა, ხოლო თავისი ტიპის მოდელებს შორის საუკეთესო იყო.
რეალურ სამყაროში, Franka-ს რობოტულ მკლავზე ჩატარებულ ას ცდაში, როგორებიცაა ბანანის თეფშზე დადება ან უჯრის დახურვა, მოდელმა დავალება 88-ჯერ წარმატებით შეასრულა, მაშინ როცა FLUX 3 Action-მა ეს 80-ჯერ შეძლო. სრულიად უცხო ტიპის აპარატზე, Google-ის მობილურ რობოტ RT-1-ზე, დაახლოებით 95-საათიანი დამატებითი წვრთნის შემდეგ მოდელმა სიმულაციაში 80-პროცენტიან სიზუსტეს მიაღწია და თავად Google-ის ორიგინალურ RT-1-ს საგრძნობლად გაუსწრო. მსგავსი ადაპტაციისთვის Franka-ს მკლავს საჯარო ბაზიდან (DROID) 277 საათის ჩანაწერები ეყო, ორმკლავიან რობოტს კი გაცილებით მეტი დასჭირდა.
ცხადია, სისტემა უნაკლო ჯერ არ არის. Praxis-1-ს ზოგჯერ ერთმანეთში ერევა მსგავსი გარეგნობის ნივთები და ჯერ ვერ ახერხებს რთული, მრავალსაფეხურიანი დავალებების დამოუკიდებლად დაგეგმვას. გარდა ამისა, ყოველ ახალ რობოტზე მოსარგებად საბაზისო მოდელს დამატებითი წვრთნა სჭირდება, მისი სტანდარტული ვერსიის გასაშვებად კი აუცილებელია მძლავრი გრაფიკული პროცესორი 80 გიგაბაიტი მეხსიერებით.
| ლიცენზია | Apache 2.0 (კომერციული გამოყენების უფლებით) |
| საჭირო GPU-მეხსიერება | 80 GB (სტანდარტული ვერსიისთვის) |
| შედეგი RoboLab-120-ის სიმულაციაში | 46,2% წარმატება (FLUX 3 Action: 42,9%) |
| შედეგი Franka-ს რეალურ მკლავზე | 88 წარმატებული ცდა 100-დან (FLUX 3 Action: 80) |
| შედეგი Google RT-1-ის სიმულაციაში | 80% წარმატება 95-საათიანი წვრთნის შემდეგ (ორიგინალური RT-1: 52,4%) |
| სასწავლო ჩანაწერები Franka-სთვის | დაახლოებით 277 საათი (DROID-ის ბაზიდან) |
| სასწავლო ჩანაწერები ორმკლავიანი რობოტისთვის | 1 400-დან 2 600 საათამდე |
წყარო: The Decoder: Runway’s open-source Praxis-1 turns video AI into a robot controller (14 Nov 2026) | Runway (YouTube): Introducing Praxis-1
ეს სტატია შეიქმნა AI ხელსაწყოებით, პროცესში ადამიანის ჩართულობა დაახლოებით 10%-ია.