ეს ჯერ მხოლოდ ლაბორატორიული კვლევაა და ინჟინრებმა ზუსტად არ იციან, რამდენი საათის მონაცემი დასჭირდება სრულყოფილ შეხებას.
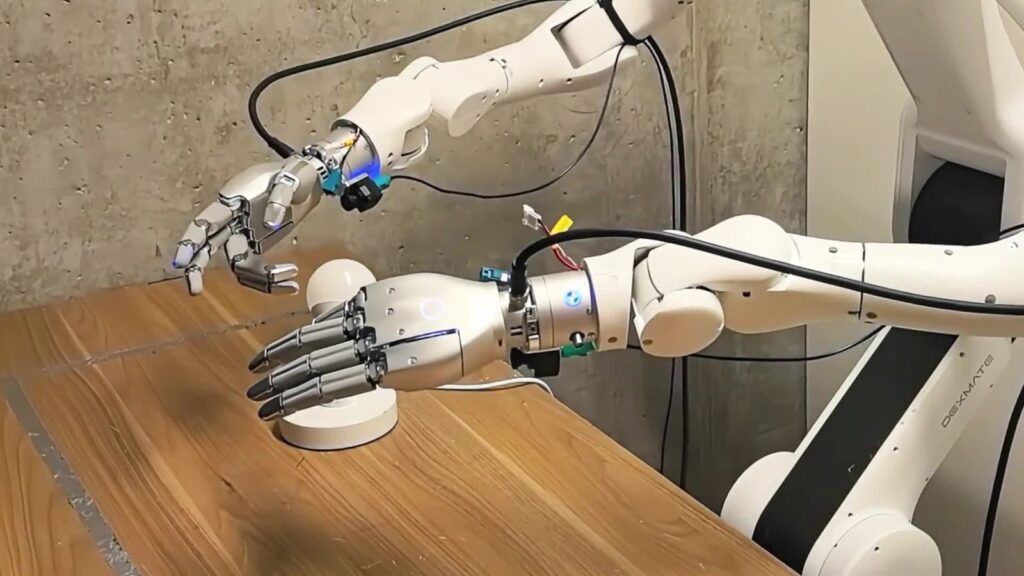
თქვენ შეგიძლიათ ფეხსაცმლის თასმები დახუჭული თვალებითაც შეიკრათ, თანამედროვე რობოტებს კი ეს უბრალოდ არ შეუძლიათ. მიზეზი მარტივია: ხელოვნური ინტელექტი შეხების შეგრძნებას თითქმის სრულად უგულებელყოფს. როგორც IEEE Spectrum-ის სექტემბრის ანალიტიკურ სტატიაში ვკითხულობთ, მკვლევრები ბოლო თვეებში რობოტებისთვის შეხების ახალ მონაცემთა ბაზებს ქმნიან, რათა მანქანებმა ნათურის ჩახრახნა და კვერცხის გადატანა შეძლონ.
აქამდე არსებული მოდელები, რომლებსაც VLA-ს უწოდებენ, კამერით უყურებენ სამყაროს, ტექსტურ ბრძანებას კითხულობენ და სხეულს ამოძრავებენ. ისინი უკვე კეცავენ სარეცხს ან ალაგებენ ოთახს, მაგრამ წვრილმან დეტალებთან აწყდებიან დაბრკოლებებს. რობოტს უჭირს USB კაბელის შეერთება, გასაღების გადატრიალება ან რბილი ნივთის ხელში დაჭერა. „ადამიანს ურთულესი მანუალური სამუშაოს უმეტესობის შესრულება დახუჭული თვალებითაც შეუძლია“, ამბობს Trevor Darrell-ი ბერკლის კალიფორნიის უნივერსიტეტიდან. შეხების გარეშე კი რობოტი ბრმად აწვება საგანს.
ოთხი გზა შეგრძნებისკენ
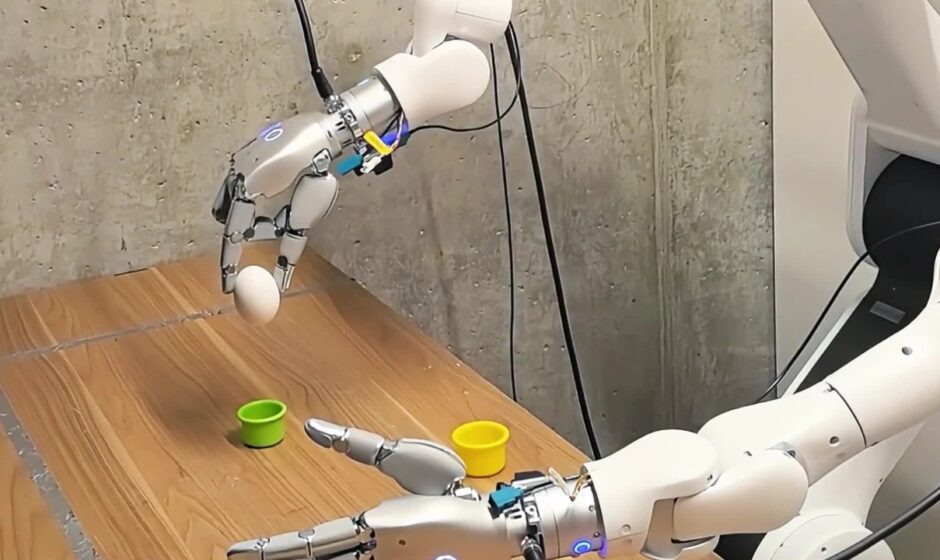
პირველი მიდგომა UC Berkeley-მ და NVIDIA-მ შექმნეს, რომელსაც T-Rex ჰქვია. მკვლევრებმა 200-ზე მეტი საოჯახო ნივთის ხელით შეხების 100 საათი ჩაწერეს. სისტემაში ჩაშენებული სპეციალური ალგორითმი მოძრაობის დამგეგმავზე 4-ჯერ უფრო სწრაფად მუშაობს და მოჭიდების ძალას რეალურ დროში ასწორებს. შედეგად, დაახლოებით 100 დემონსტრაციის შემდეგ, 12 რთულ დავალებაში რობოტმა საშუალოდ 65%-იან წარმატებას მიაღწია, რაც შეხების გარეშე მომუშავე საუკეთესო მოდელის შედეგზე თითქმის ორჯერ მეტია. მან უკვე შეძლო კბილის პასტის ჯაგრისზე წასმა და კვერცხის უსაფრთხოდ გადატანა.
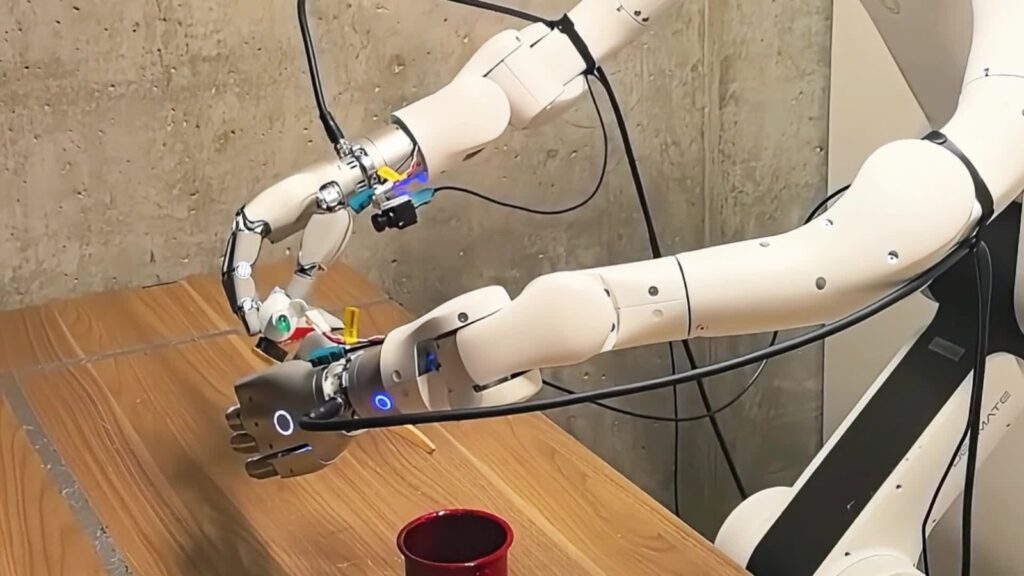
მეორე გზა სტანდარტიზაციაა. ჩინეთის ცინგხუას უნივერსიტეტის პროექტმა FTP-1-მა 21 განსხვავებული სენსორიდან 3,000 საათზე მეტი მონაცემი შეაგროვა. ავტორებმა ეს ინფორმაცია ადამიანის ხელის ერთიან ციფრულ შაბლონს მოარგეს, რათა მოდელმა სრულიად უცხო რობოტებზეც იმუშაოს.
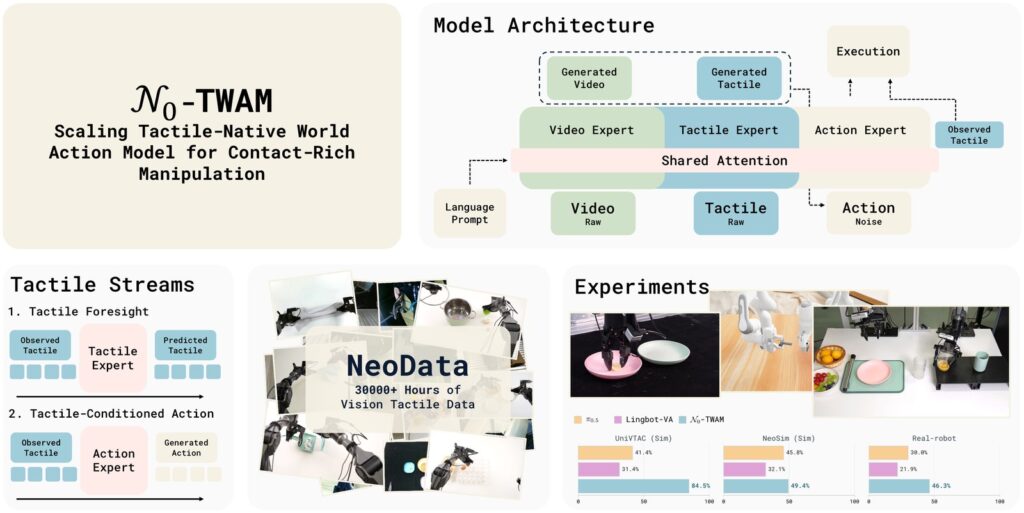
მესამე მეთოდი მონაცემების მასშტაბს ემყარება. ფუდანის უნივერსიტეტის სტარტაპმა NeoteAI-მ სინქრონიზებული ვიდეოსა და შეხების 30,000 საათზე მეტი ჩაწერა. მათი სისტემა წინასწარ ხვდება, რას უნდა გრძნობდეს რობოტი მომდევნო წამს. კომპანიის ტექნიკური დირექტორი Shunlin Lu მიიჩნევს: „ტაქტილური ინტელექტი ფიზიკური ხელოვნური ინტელექტის შემდეგი ეტაპია“. მისი აზრით, ახალი შესაძლებლობების გასახსნელად, ალბათ, 100,000 საათი იქნება საჭირო.
სურათიდან შეგრძნებამდე
მეოთხე პროექტი სამხრეთ კალიფორნიის უნივერსიტეტს ეკუთვნის. მოდელი FELT-ი შეხების შეგრძნებას პირდაპირ კამერის კადრებიდან ამოიცნობს. მკვლევრებმა სისტემას 2,700-ზე მეტი დემონსტრაცია აჩვენეს, რითაც სენსორების გარეშე დარჩენილ რობოტებსაც კი შეხების მიახლოებითი აღქმა გაუჩნდათ.
ეს მიღწევები ჯერ მხოლოდ სამეცნიერო ექსპერიმენტებია და მზა პროდუქტამდე გზა ჯერ კიდევ გრძელია. ტაქტილური მონაცემები რობოტებს ნაცნობი საქმის უფრო სწრაფად ათვისებაში ეხმარება, თუმცა, Chengbo Yuan-ის თქმით, მხოლოდ შეხებაზე დამოკიდებულ ამოცანებს, შესაძლოა, სრულიად ახალი ალგორითმები დასჭირდეს.
| T-Rex-ის მონაცემთა ბაზა | 100 საათი (200-ზე მეტი საოჯახო ნივთი) |
| T-Rex-ის წარმატების მაჩვენებელი | 65% (12 რთულ დავალებაზე) |
| FTP-1-ის ბაზის მოცულობა | 3,000-ზე მეტი საათი (21 ტიპის სენსორი) |
| NeoteAI-ის მონაცემთა ბაზა | 30,000-ზე მეტი საათი ვიდეო და შეხება |
| FELT-ის ვიზუალური ბაზა | 2,700-ზე მეტი დემონსტრაცია |
| Long Cheng-ის მეთოდის წარმატება | 62.8% (28.2%-ის ნაცვლად, ხუთ დავალებაზე) |
წყარო: IEEE Spectrum | T-Rex (UC Berkeley, NVIDIA) | NeoteAI | arXiv: FTP-1, Tsinghua
ეს სტატია შეიქმნა AI ხელსაწყოებით, პროცესში ადამიანის ჩართულობა დაახლოებით 10%-ია.