ეს ჯერ მხოლოდ ლაბორატორიული კვლევაა და არა სერიული ფუნქცია, თუმცა რობოტმა ურთულესი თავსატეხი რეალურ გარემოში, ადამიანის ჩარევის გარეშე, უკვე სამჯერ ამოხსნა.
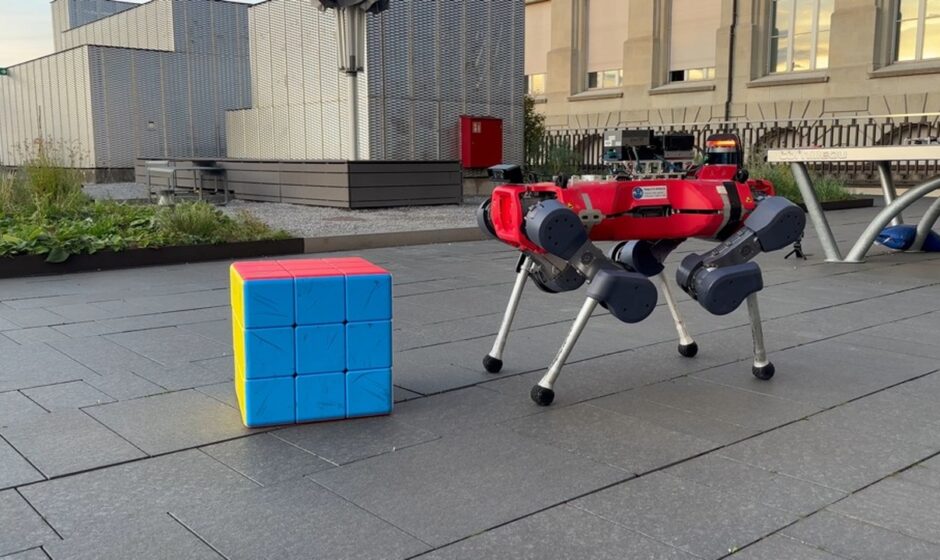
შვეიცარიის ETH Zurich-ის Robotic Systems Lab-ის მკვლევრებმა და NVIDIA-მ ოთხფეხა რობოტ ANYmal D-ს გიგანტური Rubik’s Cube-ის ფეხებით აწყობა ასწავლეს. ამის შესახებ გუნდის პროექტის ოფიციალური გვერდიდან და პლატფორმა arXiv-ზე 17 ოქტომბერს გამოქვეყნებული სამეცნიერო ნაშრომიდან ვიგებთ, რასაც მოგვიანებით The Verge და Interesting Engineering გამოეხმაურნენ. შვეიცარიული კომპანია ANYbotics-ის მიერ შექმნილმა რობოტმა თავსატეხი სრულიად დამოუკიდებლად, დაახლოებით 30 სვლაში ააწყო და თითოეულ მცდელობას 8-დან 9 წუთამდე მოანდომა.
როგორ მუშაობს სისტემა ხელების გარეშე
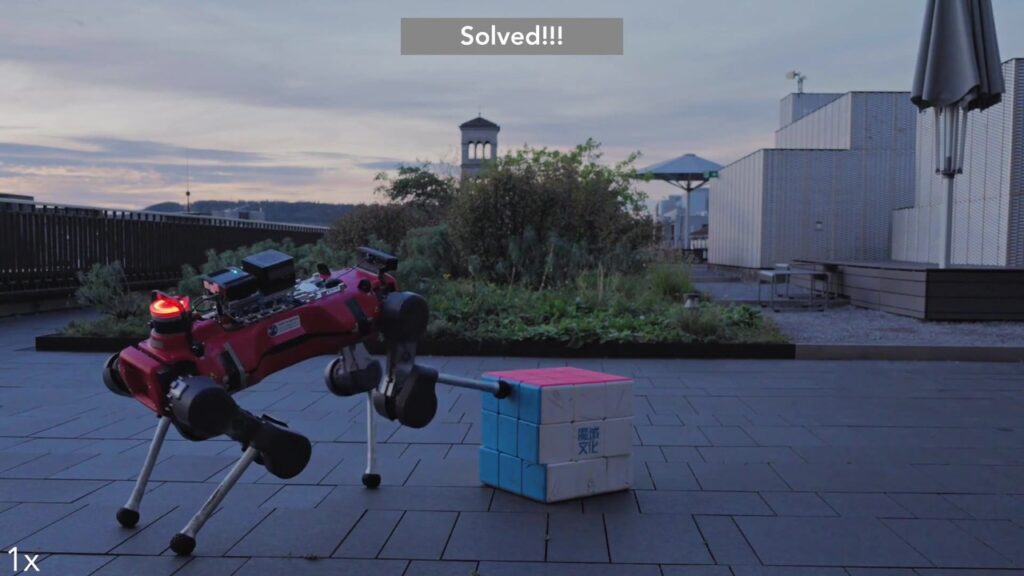
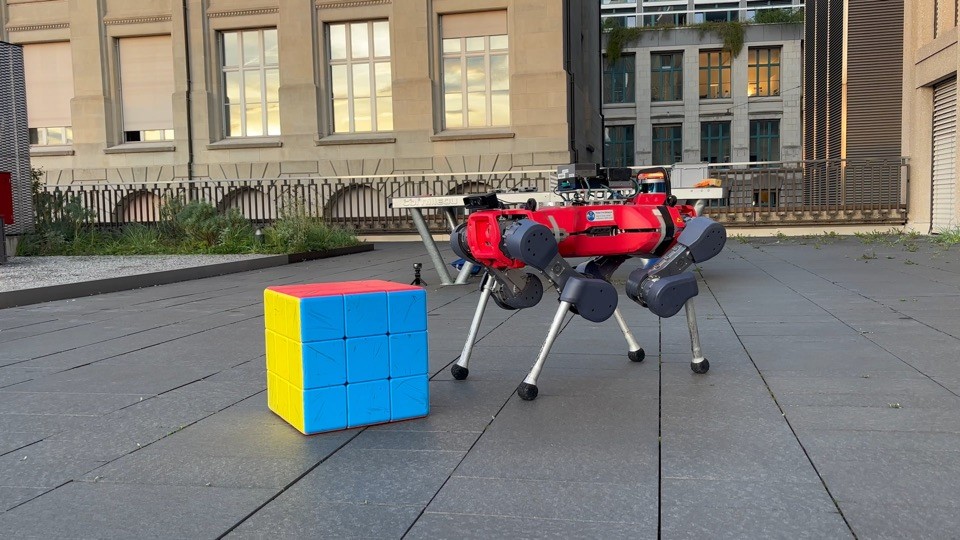
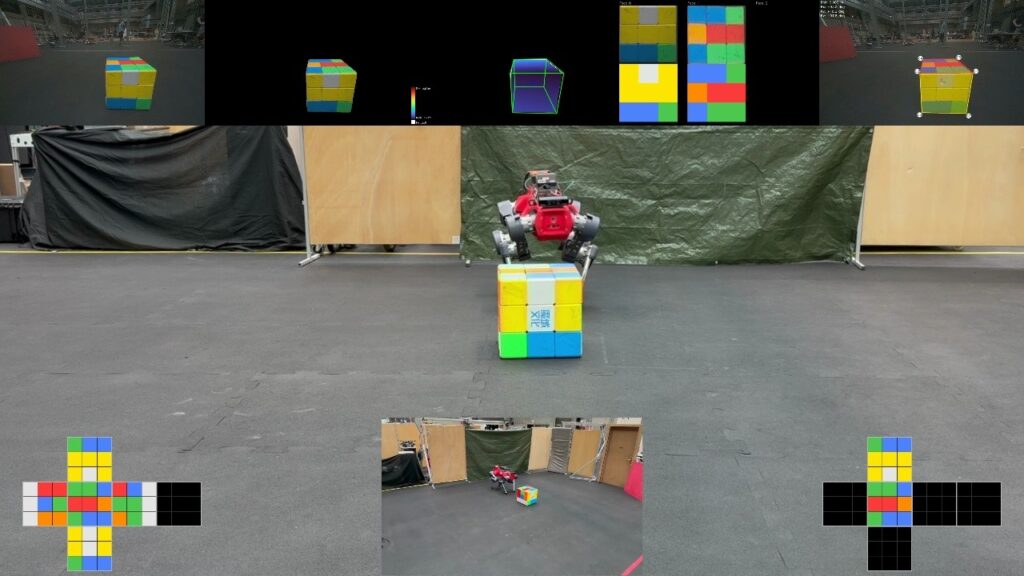
ჩვეულებრივ, ასეთი ამოცანებისთვის რობოტებს სპეციალური მანიპულატორები ან მექანიკური თითები სჭირდება. მაგრამ რა ხდება მაშინ, როცა რობოტს ხელები საერთოდ არ აქვს? ANYmal D ამას მხოლოდ ფეხებით ახერხებს. ის ერთი ფეხით კუბს მიწაზე აფიქსირებს, მეორით კი მის ფენებს ატრიალებს ან მთლიან კუბს აბრუნებს. პროცესის ნახვა პროექტის ოფიციალურ ვიდეოსა და ფოტოგალერეაშია შესაძლებელი, სადაც კარგად ჩანს, თუ რამდენად ზუსტად აკონტროლებს მანქანა საკუთარ წონასა და მოძრაობას.
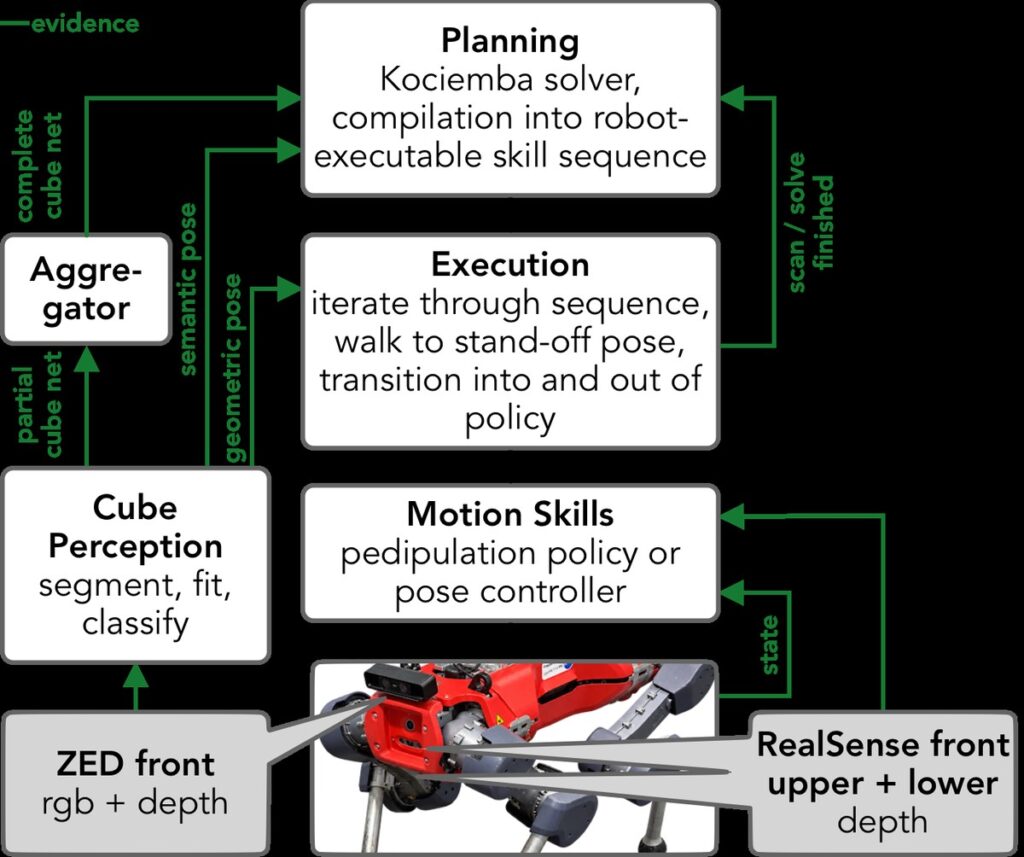
ამ ილეთების ასათვისებლად ავტორებმა, რომელთა შორის არიან Amiet, Sanchez Blanco Repgen, Mittal, Klemm, Cramariuc, Hutter და Cadena, გამოიყენეს მეთოდი, რომელსაც reinforcement learning ეწოდება. მარტივად რომ ვთქვათ, ეს არის ცდისა და შეცდომის გზით სწავლა. რობოტმა ჯერ კომპიუტერულ სიმულაციაში ივარჯიშა, სადაც „მასწავლებელმა“ პროგრამამ მოძრაობის უნარები „მოსწავლე“ პროგრამას გადასცა. ეს უკვე ის სისტემაა, რომელიც რეალურ სენსორებზე დაყრდნობით მუშაობს.
კამერა და გამოცდა რთულ პირობებში
გარემოს აღსაქმელად რობოტი არ იყენებს გარე სენსორებს და მხოლოდ საკუთარ კორპუსზე დამაგრებულ ZED X Mini კამერას ეყრდნობა, რომელიც ფერსა და სიღრმეს აღიქვამს. შენობაში კამერამ კუბის ფერები შემთხვევების 100 პროცენტში უშეცდომოდ ამოიცნო, ხოლო ღია ცის ქვეშ 98,7-პროცენტიანი სიზუსტე აჩვენა. სპეციალური დამგეგმავი პროგრამა ითვლის თავსატეხის ამოხსნის გზას და მას რობოტის ფიზიკური მოძრაობების თანმიმდევრობად აქცევს.
ყველაზე საინტერესო მაინც ის არის, თუ როგორ უმკლავდება ANYmal D ხელის შემშლელ ფაქტორებს. მკვლევრებმა ის ქვაფენილზე, ხავსსა და სრიალა ზედაპირზე გამოსცადეს. რობოტმა მუშაობა მაშინაც კი გააგრძელა, როცა კუბი სწორად არ იდო, ან როცა ადამიანები მას ხელს ჰკრავდნენ და ფეხზე გამობმული თოკით ქაჩავდნენ. ეს აჩვენებს, რომ ოთხფეხა რობოტებს მომავალში მხოლოდ სიარული კი არა, რთულ გარემოში ფეხებით საგნებთან ზუსტი მუშაობაც შეეძლება.
| სვლების რაოდენობა | დაახლოებით 30 ნაბიჯი |
| აწყობის დრო | 8-დან 9 წუთამდე |
| წარმატებული მცდელობა | 3 სრული დამოუკიდებელი აწყობა |
| კამერა | ZED X Mini (RGB D) |
| პოზიციის ცდომილება | დაახლოებით 2 სმ (2 მეტრამდე მანძილზე) |
| ბრუნვის ცდომილება | 3 გრადუსზე ნაკლები (2 მეტრამდე მანძილზე) |
| ფერების ამოცნობა | 100% შენობაში, 98,7% გარეთ |
ფოტო: Photos and video: Robotic Systems Lab, ETH Zurich
წყარო: ETH Zurich Robotic Systems Lab: Solving a Giant Rubik’s Cube with a Quadruped Robot (project page) | arXiv 2610.24610: Solving a Giant Rubik’s Cube with a Quadruped Robot (Amiet et al.) | YouTube, Robotic Systems Lab ETH Zurich: official video
ეს სტატია შეიქმნა AI ხელსაწყოებით, პროცესში ადამიანის ჩართულობა დაახლოებით 10%-ია.