სისტემა ჯერჯერობით ნელია და რეალურ გარემოში ადამიანის მეთვალყურეობას მოითხოვს.
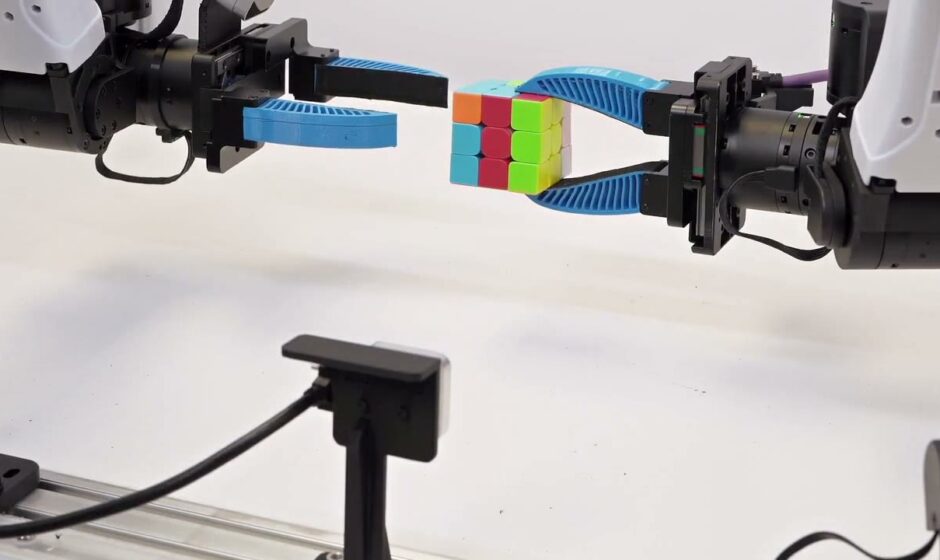
NVIDIA-ს რობოტოტექნიკის ლაბორატორია GEAR-მა ღია კოდის სახით გამოუშვა ASPIRE, ახალი AI სისტემა, რომელიც რობოტებს მოძრაობას საკუთარი კოდის წერითა და შეცდომების გასწორებით ასწავლის. მკვლევრებმა GitHub-ზე გამოქვეყნებულ 1.0 ვერსიაში აჩვენეს, თუ როგორ შეძლო ორხელიანმა ფიზიკურმა რობოტმა რუბიკის კუბის აწყობა ადამიანის მიერ წინასწარ ჩაწერილი მოძრაობების გარეშე. პროექტზე NVIDIA-სთან ერთად მიჩიგანის, ბერკლის, კარნეგი-მელონისა და ილინოისის უნივერსიტეტების ინჟინრები მუშაობდნენ.
როგორ მუშაობს კოდის დამწერი აგენტი
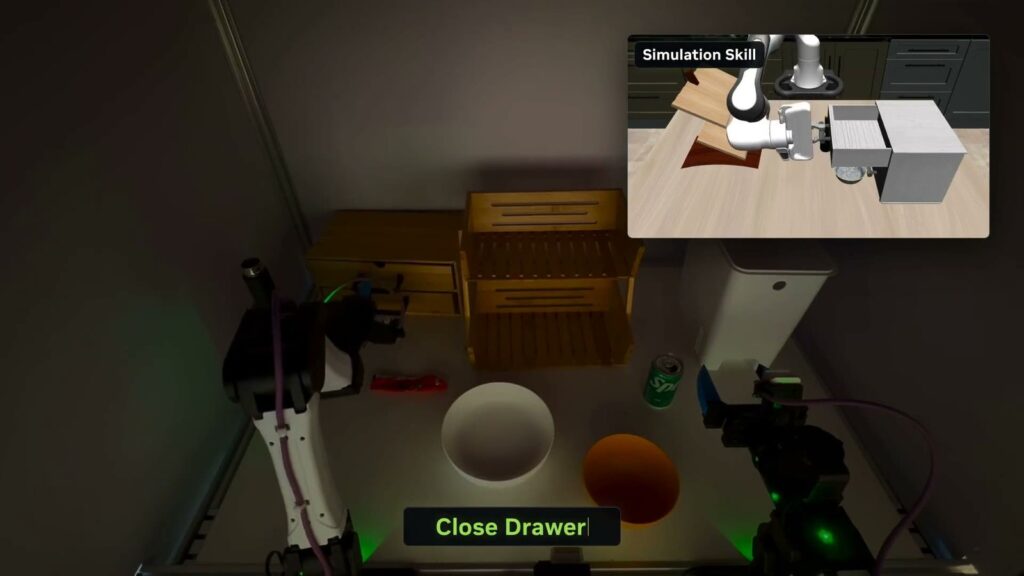
ჩვეულებრივ, რობოტებს ათასობით საათის ვიდეოზე ან სიმულაციურ მონაცემებზე წვრთნიან. ASPIRE სრულიად განსხვავებულ გზას ირჩევს. აქ მთავარი მამოძრავებელი დიდი ენობრივი მოდელია, რომელიც თავად წერს რობოტის სამართავ პითონის კოდს, უშვებს მას და კამერებისა თუ სენსორების ლოგებს კითხულობს. როდესაც რობოტს ნივთი უვარდება ან დაბრკოლებას ეჯახება, სისტემა შეცდომას აანალიზებს, კოდს ასწორებს და წარმატებულ მოძრაობას მრავალჯერადი გამოყენების უნარად ინახავს. როგორც NVIDIA-ს მკვლევარი Guanzhi Wang განმარტავს, სისტემას არ დასჭირდა სიმულაციური წინასწარი წვრთნა ან ადამიანის მიერ დისტანციურად მართული დემონსტრაციები.
რუბიკის კუბის ტესტი
ახალ დემონსტრაციაში ორხელიანმა YAM რობოტმა, რომელსაც რბილი მომჭერები აქვს და OpenAI-ს GPT-6 Astra-ზე მუშაობს, არეული რუბიკის კუბი 16 სვლით ააწყო. თავად მათემატიკურ ალგორითმს სტანდარტული პროგრამა ითვლის, თუმცა მთელ რთულ ფიზიკურ სამუშაოს ASPIRE ასრულებს: ის ხედავს ფერებს, იჭერს კუბს, ატრიალებს გვერდებს და ამოწმებს ყოველი მოძრაობის სისწორეს.
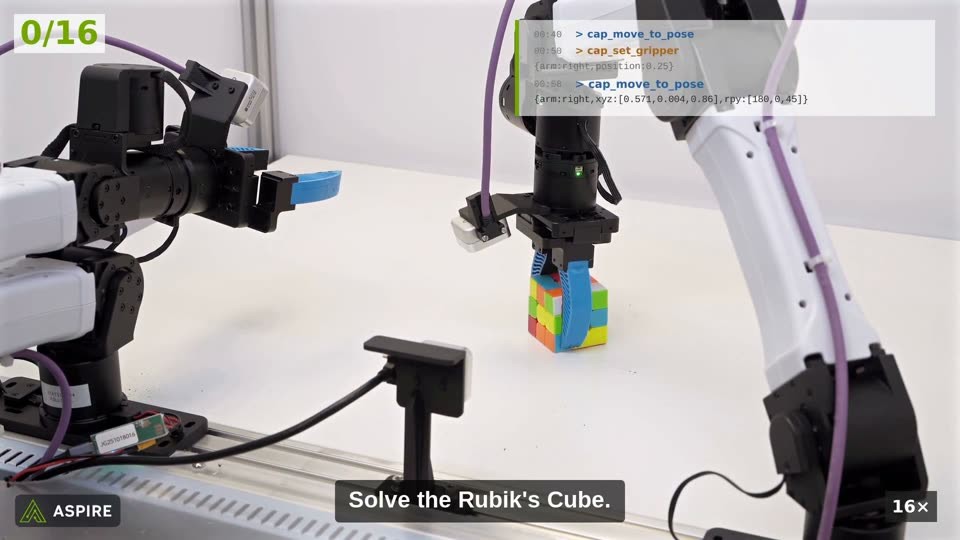
რობოტი სწავლის პარალელურად ჩქარდება. პირველ მცდელობაზე ერთი გვერდის გადატრიალებას დაახლოებით 17 წუთი დასჭირდა, მესამე მცდელობაზე კი დრო 3.1 წუთამდე შემცირდა, ხოლო დახარჯული AI ტოკენების რაოდენობა 82 პროცენტით შემცირდა. ეს მაინც საკმაოდ ნელია, თუმცა მთავარი მიღწევა ისაა, რომ რობოტმა საკუთარი შეცდომების გაანალიზებით თვითონ ისწავლა პროცესის ოპტიმიზაცია. კუბის გარდა, რობოტმა რეალურ ტესტებში ბოთლის თავსახურის მოხსნა, წამლის ჩაგდება და ჭიქების დალაგებაც შეძლო.
სად გადის ზღვარი
მიუხედავად წარმატებისა, ASPIRE ჯერჯერობით სრულად დამოუკიდებელი არ არის. რობოტს რეალურ სამყაროში მაინც სჭირდება ადამიანის მიერ უსაფრთხოების კონტროლი, ზუსტი კალიბრაცია და გადატვირთვის მექანიზმები. გარდა ამისა, სისტემა მთლიანად დამოკიდებულია გარე AI მოდელებსა და მოქმედებების ფიქსირებულ ბაზაზე. თუმცა კოდის წერაზე დაფუძნებული ეს მიდგომა აჩვენებს, რომ რობოტებს უნარების შესასწავლად გიგანტური მონაცემთა ბაზების ნაცვლად საკუთარი შეცდომების გააზრებაც ჰყოფნით.
| ლიცენზია | Apache 2.0 (GitHub) |
| რობოტის პლატფორმა | YAM (ორხელიანი, რბილი მომჭერებით) |
| დემოს ენობრივი მოდელი | GPT-6 Astra |
| გვერდის მობრუნების დრო | 17 წუთიდან 3.1 წუთამდე |
| ტოკენების ეკონომია სწავლისას | 82% |
| წარმატება LIBERO-Pro სიმულაციაში (Claude Opus 5.5) | 99% |
| წარმატება საოჯახო დავალებებში (სიმულაცია) | 31% (ძველი მეთოდების 4%-ის წინააღმდეგ) |
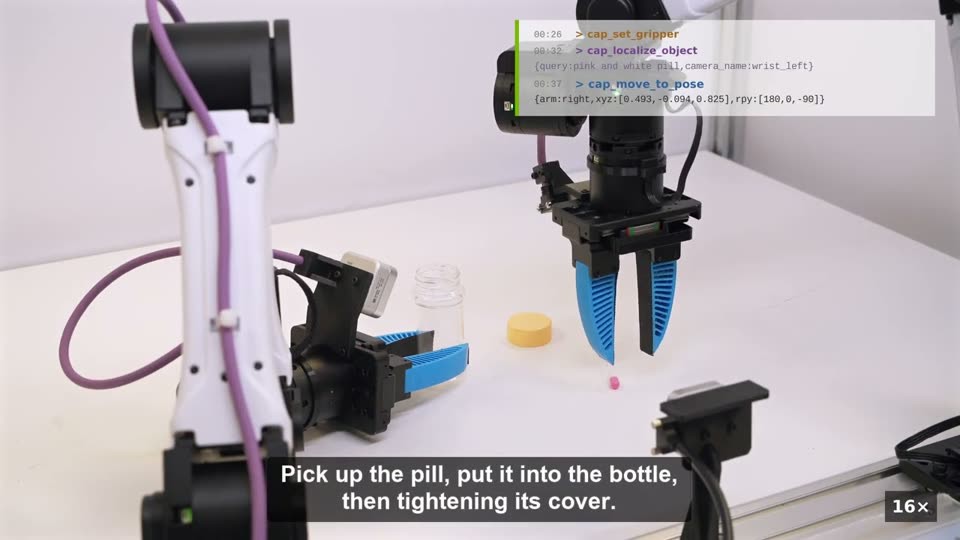
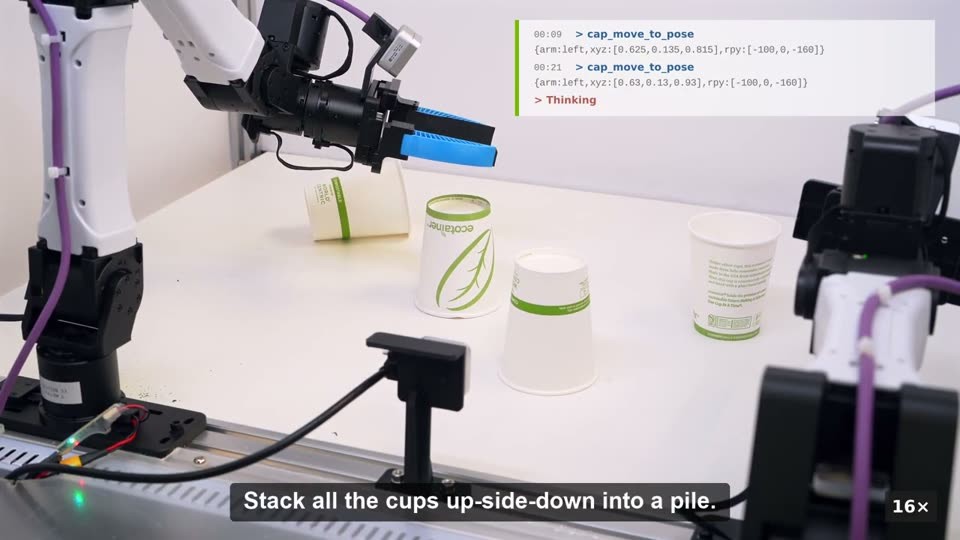
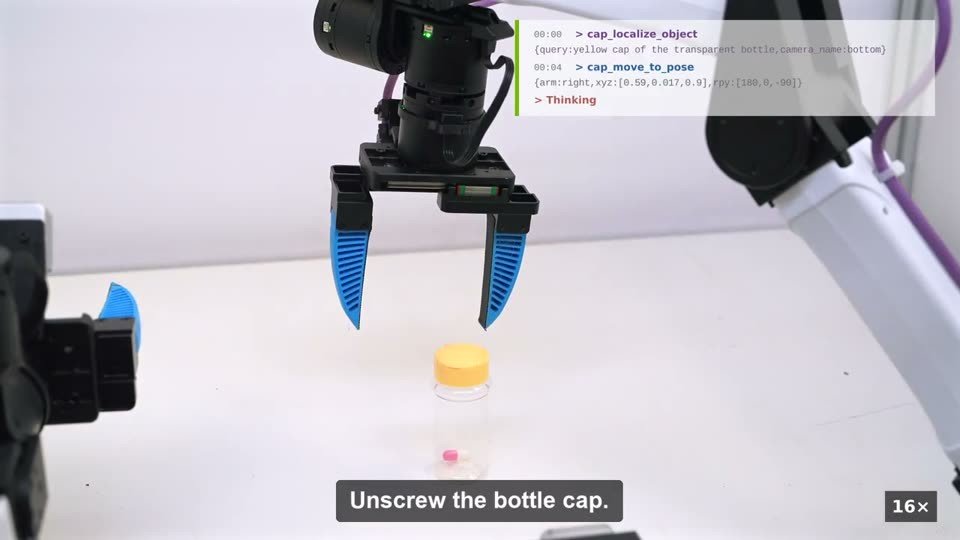
ფოტო: NVIDIA GEAR (ASPIRE project)
წყარო: NVIDIA GEAR: ASPIRE project page | GitHub: NVlabs/ASPIRE (v1.0, Apache 2.0) | arXiv paper: ASPIRE, Agentic /Skills Discovery for Robotics | Robrief
ეს სტატია შეიქმნა AI ხელსაწყოებით, პროცესში ადამიანის ჩართულობა დაახლოებით 10%-ია.