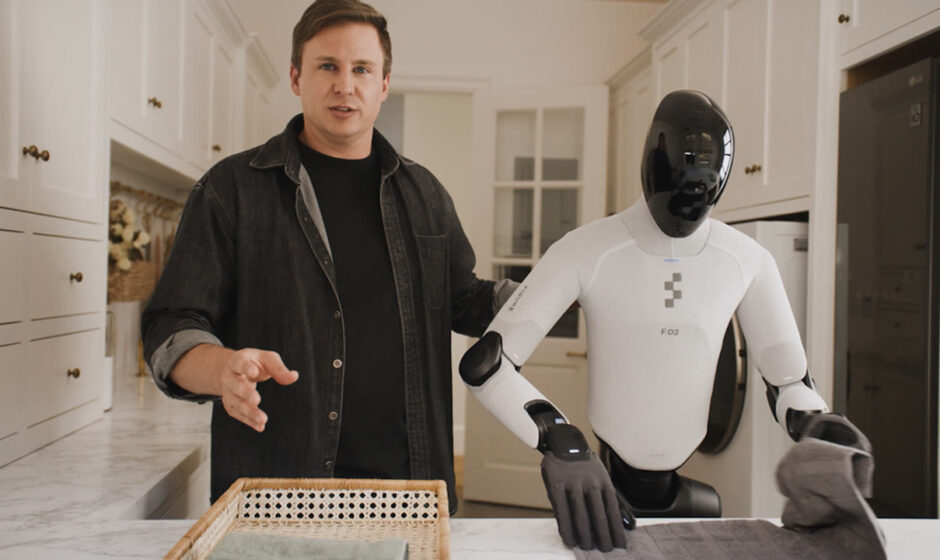
ჰუმანოიდი რობოტისთვის სახლის დალაგების სწავლა ერთ გარემოში საკმარისი არ არის. რეალური გამოცდა მაშინ იწყება, როცა ის სრულიად ახალ სივრცეში შედის, უცნობ ავეჯსა და ნივთებს ხვდება და წინასწარი მორგების გარეშე უნდა გააგრძელოს მუშაობა. Figure-ის Helix 2.5-ის ახალი შედეგები სწორედ ამ პრობლემაზეა ფოკუსირებული: სისტემამ 30 მანამდე უნახავ სახლში დავალებების 56% სრულად შეასრულა, მაშინ როცა იგივე მიდგომით, Index-ის წინასწარი სწავლების გარეშე, მაჩვენებელი მხოლოდ 9% იყო.
Helix 2.5 Figure-ის ჰუმანოიდებისთვის შექმნილი ნეირონული ქსელია და ამ ეტაპზე კვლევით სისტემას წარმოადგენს. Figure-მა მოდელი Index-ზე წინასწარ გაწვრთნა, რომელიც კომპანიის მასშტაბური ადამიანური ქცევის მონაცემთა ნაკრებია. ამის შემდეგ ერთი საწყისი მოდელი სამ სხვადასხვა ქცევაზე მოარგეს: მისაღები ოთახის დალაგებაზე, პირსახოცების დაკეცვასა და საწოლის გასწორებაზე.
გამოცდა 30 უცნობ სახლში, სან-ფრანცისკოს ყურის რეგიონში, ჩატარდა. ამ სახლებში მონაცემები წინასწარ არ შეუგროვებიათ, მოდელი ადგილზე არ გადაუწვრთნიათ და არც გარემოსთან ადაპტაცია გაუკეთებიათ. გამოცდაში გამოყენებული ნივთებიც სასწავლო მონაცემებისგან განსხვავებული იყო. Figure-ის განმარტებით, რობოტს კონკრეტული სახლის არსებული საწოლები, დივნები და სამუშაო ზედაპირები უნდა გამოეყენებინა.
საერთო ჯამში, Index-ზე წინასწარ გაწვრთნილმა სისტემამ 420 ცდიდან 237 წარმატებით დაასრულა, რაც 56%-ს შეადგენს. წარმატებად მხოლოდ დავალების სრულად შესრულება ითვლებოდა და ნაწილობრივი შედეგი ქულად არ ირიცხებოდა. მაგალითად, ოთახის დალაგების შემთხვევაში ყველა სათამაშო უნდა აეღო და კალათში მოეთავსებინა, ხოლო საწოლის გასწორებისას ბალიშები და საბნის კუთხეები განსაზღვრულ მდგომარეობაში უნდა დაელაგებინა.
დავალებებს შორის შედეგები განსხვავდებოდა. საწოლის გასწორებისას წარმატების მაჩვენებელმა დაახლოებით 67% შეადგინა, პირსახოცების დაკეცვისას 62%, ხოლო სათამაშოების დალაგებისას 40%. ეს განსხვავება აჩვენებს, რომ უცნობ გარემოში რობოტის მოქნილობა ყველა ტიპის საყოფაცხოვრებო ამოცანაზე ერთნაირად არ მუშაობს.
ყველაზე მნიშვნელოვანი შედარება სწორედ Index-ის როლს ეხება. Figure-მა ორი სისტემა ერთსა და იმავე დავალების მონაცემებზე გაწვრთნა და მათ შორის განსხვავებად მხოლოდ Index-ის წინასწარი სწავლება დატოვა. შედეგად, Index-ის გარეშე გაწვრთნილმა პოლიტიკამ წარმატებით მხოლოდ 9% ცდა დაასრულა, Index-ზე წინასწარ გაწვრთნილმა კი 56%. კომპანიის მონაცემებით, ეს ექვსჯერ მაღალი შედეგია.
Figure-ისთვის კიდევ ერთი მნიშვნელოვანი შედეგი ისაა, რომ Helix 2.5-ს კონკრეტული ქცევის დასაზუსტებლად წინა Helix 02-ის შესაბამის სისტემასთან შედარებით დაახლოებით ნახევარი სპეციალიზებული მონაცემი დასჭირდა. ამავე დროს, ახალი სისტემა იგივე ტიპის ქცევებს 30 განსხვავებულ სახლში ავრცელებს, რაც კომპანიის თქმით, წინასწარი სწავლებისგან მიღებული განზოგადების შესაძლებლობაზე მიუთითებს.
კვლევა ასევე აჩვენებს ადამიანური გამოცდილებიდან რობოტულ ქცევაზე გადატანის მასშტაბირების ტენდენციას. Figure-ის მიხედვით, Index-ის სასწავლო მონაცემების მოცულობის გაორმაგებას მოდელის შემდგომი მოქმედების პროგნოზირებაში თანმიმდევრული გაუმჯობესება მოჰყვა. კომპანია ამ შედეგს ჰუმანოიდებისთვის ადამიანიდან რობოტზე ცოდნის გადატანის მასშტაბირების კანონზომიერების პირველ დემონსტრაციად აღწერს.
თუმცა, 56%-იანი სრული წარმატება ჯერ კიდევ ნიშნავს, რომ ცდების მნიშვნელოვანი ნაწილი წარმატებით არ დასრულებულა. ამიტომ Helix 2.5-ის შედეგი უფრო მეტად უცნობ გარემოში ზოგადი ქცევის სწავლების შესაძლებლობის დემონსტრაციაა, ვიდრე სახლში საიმედოდ მომუშავე უნივერსალური რობოტის საბოლოო გადაწყვეტა. შეფასება თავად Figure-მა ჩაატარა, რაც შედეგების დამოუკიდებლად დადასტურებისგან განსხვავდება.
Figure-ის შეფასებით, Helix 2.5 აჩვენებს, რომ ჰუმანოიდის სწავლება შეიძლება მხოლოდ კონკრეტული სახლისა და ნივთების დამახსოვრებაზე აღარ იყოს დამოკიდებული. იდეა ასეთია: ფართო ადამიანური გამოცდილებით წინასწარი სწავლა, კონკრეტული ქცევის ერთხელ დაზუსტება და შემდეგ მისი ახალ გარემოში გადატანა.
წყარო: Figure — Helix 2.5, Humanoids Daily