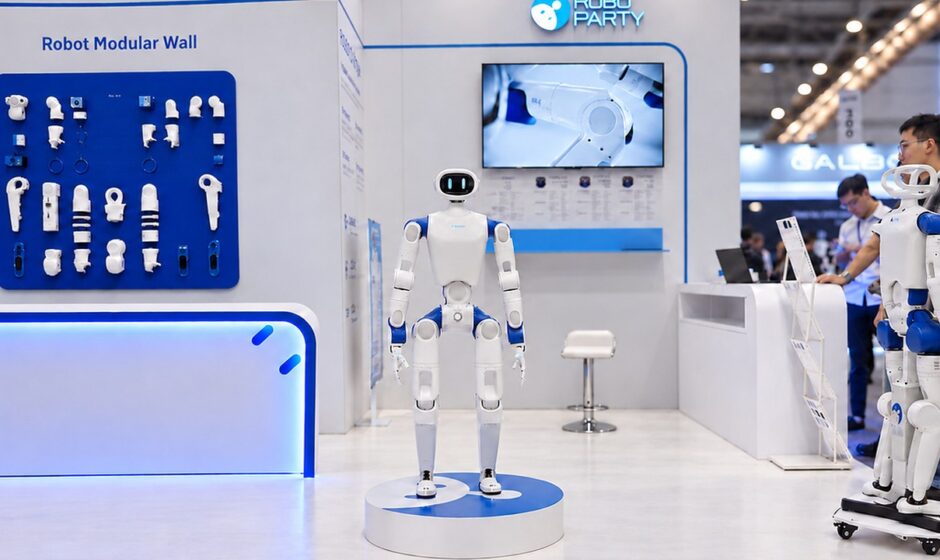
პიტსბურგში მიმდინარე IROS 2026-ის მასშტაბურ ტექნოლოგიურ გამოფენაზე ერთ-ერთ სტენდთან უჩვეულო სცენა გათამაშდა. დამთვალიერებლებს ოფიციალურად სთავაზობდნენ, რომ ორფეხა რობოტისთვის ხელი ეკრათ ან ფეხი დაერტყათ. “Kick Me” სახელწოდების მქონე ინტერაქციული დემონსტრაციის მთავარი მიზანი რობოტის დინამიკური სტაბილურობის რეალურ დროში ჩვენება იყო. ყოველი ფიზიკური ზემოქმედების შემდეგ RoboParty-ის ახალი ჰუმანოიდი RP1, რომლის სრული სახელია ROBOTO 01, პოზას სწრაფად ასწორებდა და წონასწორობას დამოუკიდებლად იბრუნებდა. სწორედ ამ პრაქტიკული ჩვენებით, 28 სექტემბერს, ახალი რობოტული პროდუქტის გლობალური პრემიერა ოფიციალურად შედგა.
კომპანია RoboParty თავის ახალ მოდელს ბაზარზე პოზიციონირებს, როგორც მაღალი წარმადობის, სრული ციკლის ღია კოდის მქონე ბიპედალურ ჰუმანოიდს. ეს პროექტი, კონკრეტულად, მკვლევრებისთვის, განათლების სფეროს წარმომადგენლებისა და ხელოვნური ინტელექტის მიმართულებით მომუშავე გუნდებისთვის შეიქმნა. ის პირდაპირ აგრძელებს კომპანიის წინა თაობის რობოტული პროექტის ხაზს. თავდაპირველი მოდელი RPO, ანუ ROBOTO ORIGIN, მიმდინარე წლის იანვარში ჩაეშვა. ამ სრულად ღია კოდის მქონე პროექტმა პროგრამისტების პლატფორმაზე, GitHub-ზე, ძალიან მოკლე დროში 2 500-ზე მეტი ვარსკვლავი დააგროვა. დღეს ეკოსისტემაში უკვე 5 000-ზე მეტი აქტიური დეველოპერია დარეგისტრირებული. RoboParty-ის ძირითადი გუნდი კი ისეთი ცნობილი აკადემიური ინსტიტუტების სპეციალისტებს აერთიანებს, როგორებიცაა: Stanford, CMU, Tsinghua, HIT და Peking.
ღია სისტემა და ფილოსოფია
კომპანიის დამფუძნებელი Yi Huang ხაზგასმით აღნიშნავს, რომ ინდუსტრიის განვითარების მიმართულება რადიკალურად უნდა შეიცვალოს. მისი განცხადებით, ჰუმანოიდი რობოტები არ უნდა დარჩეს დახურულ ეკოსისტემებად, რომელთა აწყობა და გამოყენება მხოლოდ რამდენიმე შერჩეულ ლაბორატორიას ან გუნდს შეუძლია. მთავარი იდეა მდგომარეობს იმაში, რომ RP1 გახდეს ღია ფუნდამენტი ყველასთვის. დეველოპერებს მთელი მსოფლიოდან უნდა ჰქონდეთ პირდაპირი წვდომა რობოტზე, რათა შეძლონ მისი პროგრამული მოდიფიცირება, ალგორითმების გავარჯიშება და საერთო შესაძლებლობების სისტემატური გაუმჯობესება სრულიად დამოუკიდებლად.
ტექნოლოგიური მახასიათებლები
რობოტის სხეულის მოძრაობისა და ბალანსის უკან ოპერაციული სისტემა PartyOS დგას. ეს არის კვლევისა და განვითარების ღია პლატფორმა, რომელშიც UFO სისტემაა ინტეგრირებული. ტექნიკურად, UFO წარმოადგენს მოტორული უნარების წინასწარი ზედამხედველობის გარეშე ვარჯიშის ჩარჩოს. იგი მუშაობს მანქანური სწავლების იმ პრინციპებზე, სადაც სისტემა თავად პოულობს ოპტიმალურ გზებს წინასწარ განსაზღვრული მოძრაობის ტრაექტორიების გარეშე. სწორედ ეს ჩარჩო აძლევს რობოტს საშუალებას, ისწავლოს სხვადასხვა უნარს შორის სწრაფი გადასვლა, გარე ფიზიკური ჩარევის შემდეგ პოზიციის აღდგენა და წაქცევისგან სრული დაცვა. ეს ყოველივე სისტემას რეალურ ფიზიკურ გარემოში გაცილებით მოქნილსა და ადაპტირებადს ხდის.
აპარატურული თვალსაზრისით, ახალი RP1 კომპანიის შიგნით შექმნილ Romomo აქტუატორების მოდულებს იყენებს. მოძრაობის კონტროლის სისტემა რეალურ დროში მუშაობს ყოველგვარი შეფერხების გარეშე. სახსრებში ბრუნვის მაქსიმალური მომენტი 160 N·m ნიშნულს აღწევს, რაც საკმაოდ მაღალი მაჩვენებელია და რობოტს მოძრაობის სრულფასოვან დიაპაზონს ანიჭებს სხვადასხვა ფიზიკური დავალების შესასრულებლად.
კომპანიის სრული ციკლის ღია კოდის გეგმა მხოლოდ რობოტის მექანიკური ნახაზების საჯაროდ გამოქვეყნებას არ გულისხმობს. ეს სტრატეგია ბევრად მასშტაბურია და თავის თავში მოიცავს მოძრაობის კონტროლის ალგორითმების, სიმულაციის ვირტუალური გარემოს, პროგრამული უზრუნველყოფის შემუშავების ნაკრებებისა და სავარჯიშო ინსტრუმენტების ეტაპობრივ გახსნას. ამის პარალელურად, დეველოპერებისთვის სრულად გაიხსნება თავად PartyOS პლატფორმაც. ღია კოდის სამომავლო გეგმის დამატებითი ტექნიკური დეტალები 2026 წლის ოქტომბერში ოფიციალურად გამოცხადდება. მიმდინარე წლის მეოთხე კვარტალში კი კომპანია უკვე გეგმავს, როგორც პროგრამული, ისე აპარატურული ნაწილების უფრო ფართო მასშტაბის რელიზსა და სერიული წარმოების პროგრამის აქტიურ ფაზაში გადაყვანას.
| ბრუნვის პიკური მომენტი | 160 N·m |
| RPO-ს GitHub ვარსკვლავები | > 2,500 |
| მოტორული სწავლების სისტემა | UFO |
| აქტუატორების ტიპი | Romomo |
| მთავარი ოპერაციული სისტემა | PartyOS |
| სერიული წარმოების დაწყება | 2026 წლის მეოთხე კვარტალი |
წყარო: PR Newswire | GitHub