მეტი თითი ავტომატურად უკეთეს მოტორიკას არ ნიშნავს. ჰუმანოიდი რობოტების ლაბორატორიული ექსპერიმენტებიდან ქარხნებსა და ლოგისტიკურ ცენტრებში გადაყვანა რთულ საინჟინრო კომპრომისებს ითხოვს. Boston Dynamics-მა Atlas-ის უახლესი თაობისთვის რობოტის ხელი თავიდან დააპროექტა და წინა ვერსიის სამ თითს მეოთხე დაამატა. ახალი კონსტრუქცია ადამიანის ვიზუალის კოპირების ნაცვლად, საიმედოობას, მასშტაბურ წარმოებასა და მძიმე ინდუსტრიულ ინსტრუმენტებთან მუშაობას ირჩევს.
დიზაინის პროცესში გუნდი მეხუთე თითის (ნეკის) დამატებას განიხილავდა. გადაწყვეტილება პრაქტიკული ექსპერიმენტის შემდეგ მიიღეს. კომპანიის ტექნიკურმა დირექტორმა, Zack-მა, გუნდის წევრებს სთხოვა, ნეკა და არათითი ერთმანეთზე მიემაგრებინათ და მთელი სამუშაო დღე ასე გაეტარებინათ. ტესტირებამ ცხადყო, რომ მეხუთე თითისგან მიღებული დამატებითი მოტორიკა უბრალოდ არ ამართლებს იმ სირთულეს, გაზრდილ ზომასა და დაზიანების დამატებით რისკებს, რაც მას აუცილებლად თან ახლავს. ამიტომ, გუნდმა მეხუთე თითზე უარი თქვა.
სენსორები და ახალი არქიტექტურა
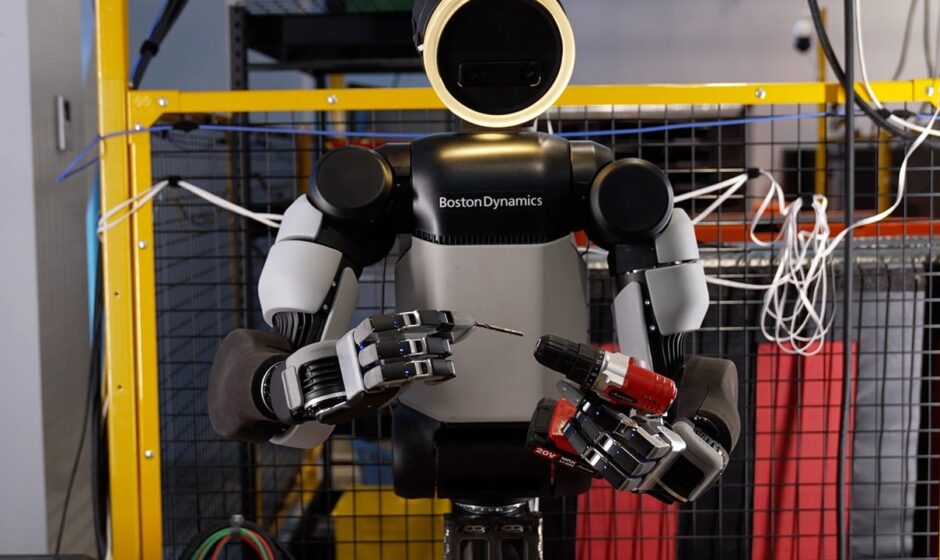
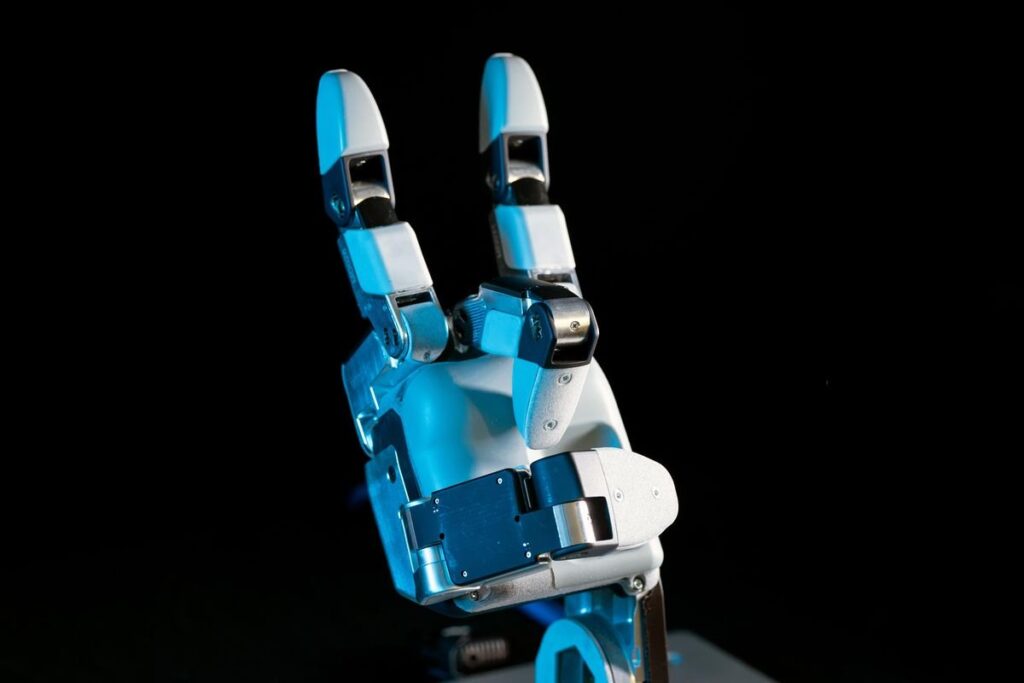
წინა თაობის GR2 მოდელს მოძრაობის თავისუფლების 7 ხარისხი (DoF) ჰქონდა. ახალ GR3 ვერსიაში, როგორც მას Boston Dynamics-ის მასალებში უწოდებენ, ეს მაჩვენებელი 13-მდე გაიზარდა. სისტემა უკვე სამი თითისა და ერთი ცერისგან შედგება. კონსტრუქცია საშუალო ადამიანის ხელზე ოდნავ დიდი და ძლიერია. ვიზუალურ მსგავსებაზე მეტად, კომპანიისთვის პრიორიტეტული Atlas-ის წინა მოდელის ძალის შენარჩუნება და 100lb+ დატვირთული მინი-მაცივრის კლასის ობიექტების უსაფრთხოდ ტარებაა.
ფიზიკური სიმძლავრის გარდა, რობოტს ზუსტი მანიპულაციებიც სჭირდება. ამისთვის თითის წვერებსა და ხელისგულზე წნევისადმი მგრძნობიარე სენსორების მჭიდრო ქსელია განლაგებული, რაც პროპრიოცეფციასა და ტაქტილურ აღქმას მნიშვნელოვნად აუმჯობესებს. კომპანიამ სრულად თქვა უარი სახსრებზე გამავალ მყიფე კაბელებსა და მყესებზე. ამის ნაცვლად, რობოტის მტევანში პირდაპირი ამძრავები უშუალოდ სახსრებშია ჩაშენებული. ისინი ე.წ. backdrivable მექანიზმს წარმოადგენს და ერთიანი მოდულური დიზაინისაა, რაც დაზიანების შემთხვევაში სერვისს აჩქარებს და მასობრივ წარმოებას მნიშვნელოვნად აიაფებს.
სიმულაციიდან რეალურ ინსტრუმენტებამდე
მაღალი სიზუსტის სენსორები და ახალი არქიტექტურა მექანიზმს sim2real მანქანური სწავლებისთვის იდეალურ პლატფორმად აქცევს. სადემონსტრაციო ვიდეოში კარგად ჩანს, როგორ ცვლის Atlas ბურღის პირს და შემდეგ იყენებს ამ ინსტრუმენტს. სისტემას შეუძლია როგორც წვრილი დეტალების თითის წვერებით აღება (pinch grasps), ისე სამი თითით ობიექტის სტაბილური ფიქსაცია (tripodal grasps). ამასთან, რობოტის თითების განზე გაწევის უნარი (finger splay) აღემატება ადამიანის ანატომიურ შესაძლებლობებს. ახალი მექანიზმი იდეალურად ერგება სასხლეტიან მოწყობილობებს, რაც რობოტს აძლევს საშუალებას, მყარად მართოს ელექტროსახრახნისები, კუთხსახეხი აპარატები, ლურსმნის ჩასაჭედებელი იარაღები და შესადუღებელი ტექნიკა.
ახალი ხელი მკაფიო სიგნალია, რომ კომპანიის ტექნიკა კვლევითი ფაზიდან მასშტაბურ ლოგისტიკურ და ინდუსტრიულ პროდუქტზე გადადის. დიზაინის პროცესში ინჟინრები ხელის ისეთ ვერსიას ქმნიდნენ, რომლის წარმოებაც წელიწადში 100,000 ეგზემპლარის მასშტაბით იქნება მიზანშეწონილი. Boston Dynamics-ის რობოტების ქცევის მიმართულების დირექტორი, Alberto Rodriguez აღნიშნავს, რომ ხელის დიზაინი დაუნდობელი საინჟინრო კომპრომისია, სადაც ადამიანის მსგავსი ფორმის შენარჩუნება ხშირად წარმოების სიმარტივესა და საიმედოობას ეწირება.
ეს ინდუსტრიული მიდგომა კომპანიის მთავარ ფილოსოფიას ზუსტად ასახავს. Boston Dynamics-ის განცხადებით: “თუ გსურს შექმნა საუკეთესო პროდუქტი, საუკეთესო ნაწილი ისაა, რომელიც საერთოდ არ გჭირდება”.
| თითების რაოდენობა | 4 (3 თითი + ცერი), წინა ხელს 3 ჰქონდა |
| თავისუფლების ხარისხები (ახალი ხელი, GR3) | 13 |
| თავისუფლების ხარისხები (წინა ხელი, GR2) | 7 |
| ტვირთმწეობის კლასი | 100lb+ დატვირთული მინი-მაცივარი (წინა ხელის მსგავსი ძალა) |
| წლიური წარმოების მიზანი | 100,000 ხელი |
წყარო: Boston Dynamics blog | IEEE Spectrum | The Verge