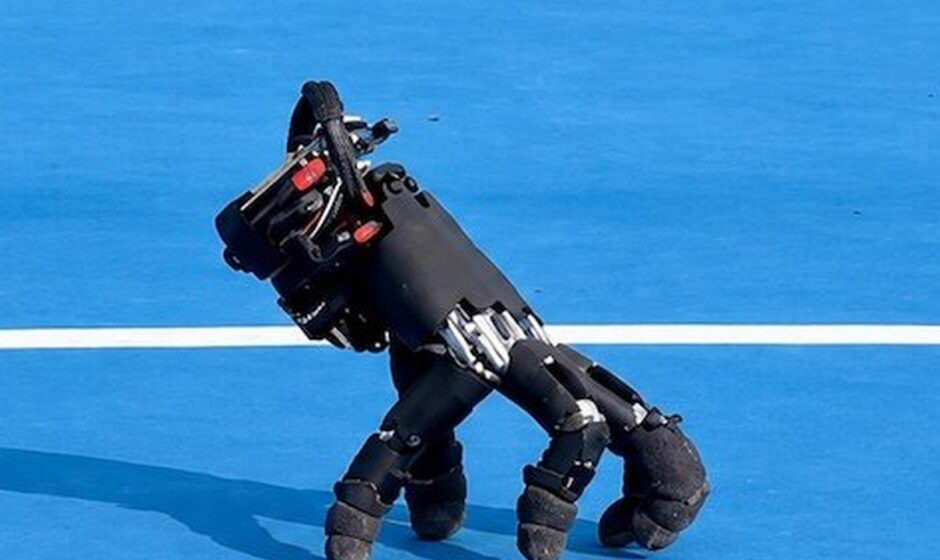
წარმოიდგინეთ რობოტის ხელი, რომელსაც დასაჭერი ობიექტის ძებნა აღარ სჭირდება. თვითონ გადაადგილდება, წონასწორობას ინარჩუნებს, დაცემის შემდეგ დგება და გზად კლავიატურაზე ღილაკებსაც აჭერს. სწორედ ასეთი სისტემა შექმნა ETH Zurich-ის Soft Robotics Lab-ის გუნდმა.
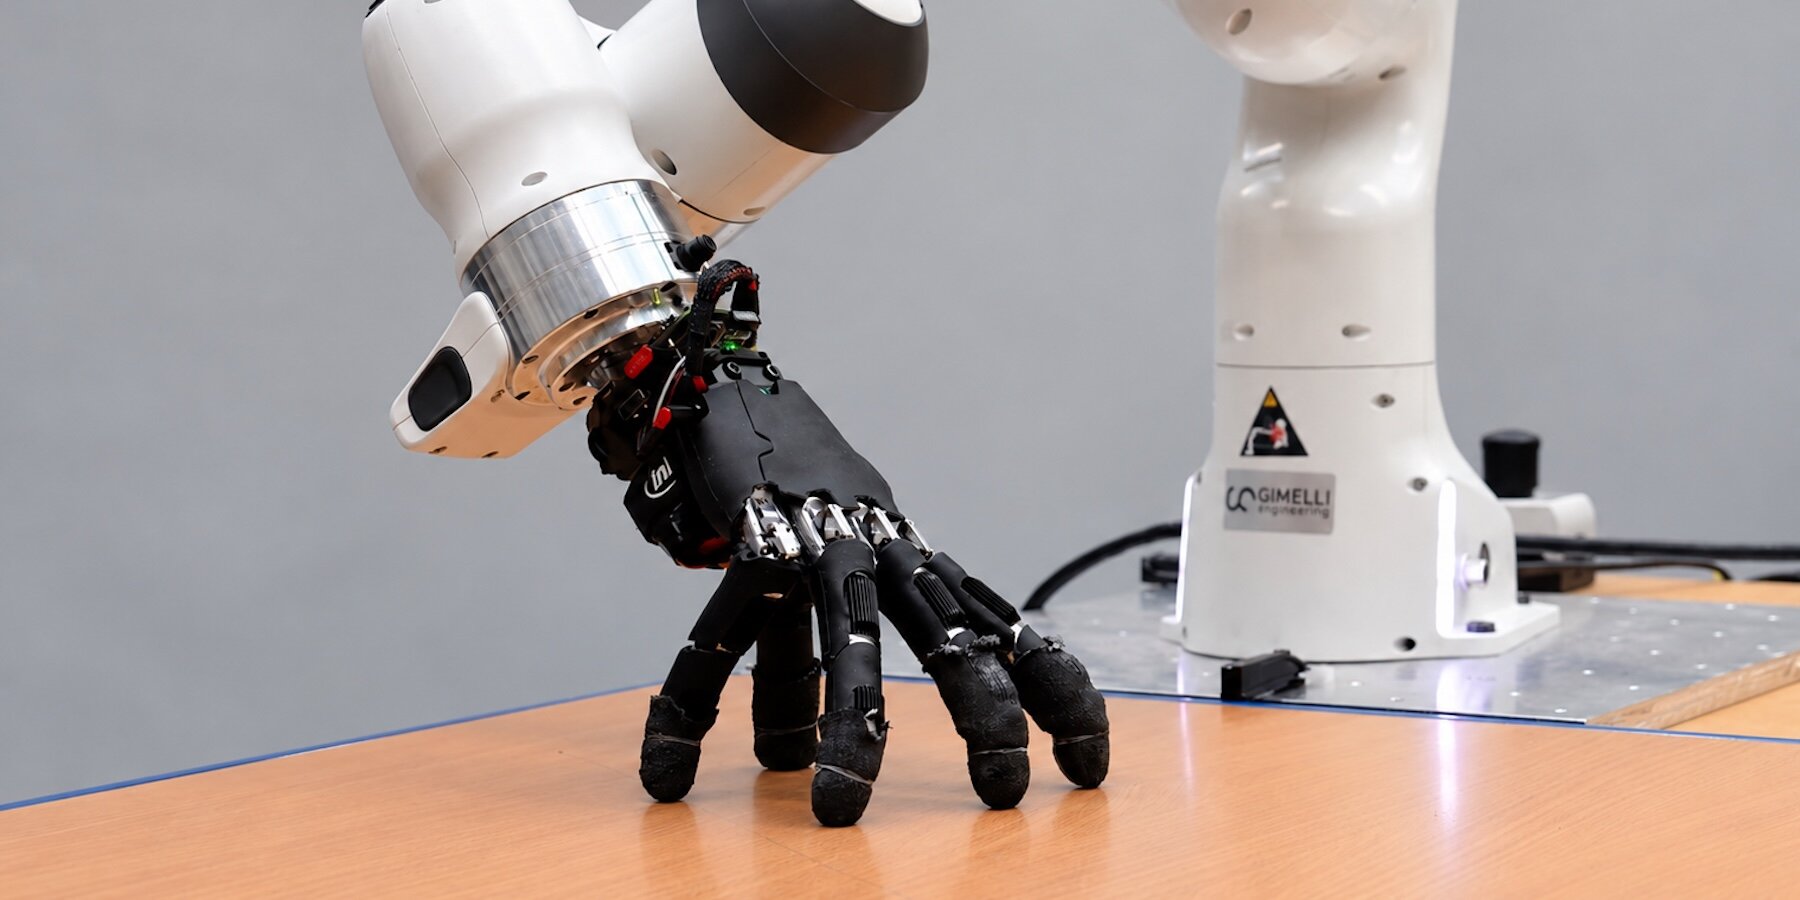
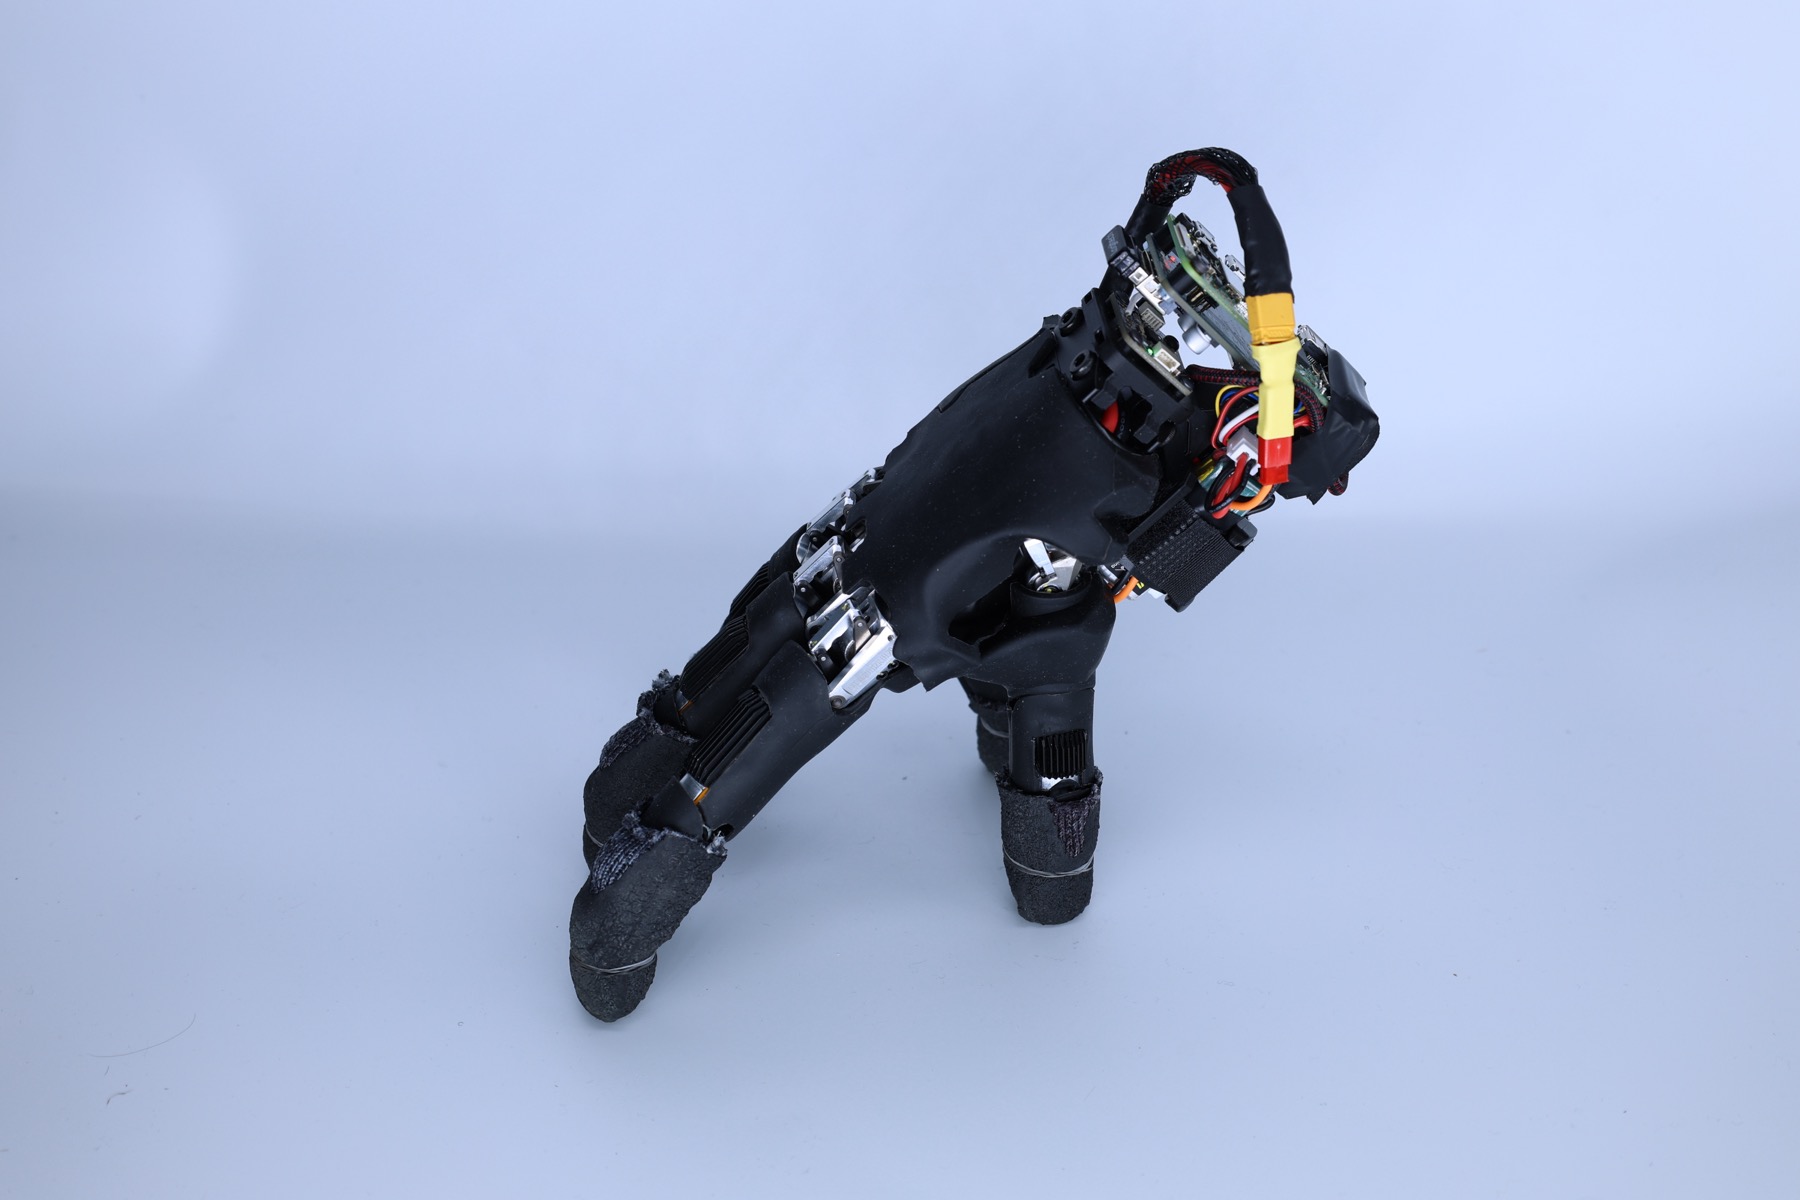
რობოტს ხუთი თითი აქვს და გარეგნულად საკმაოდ ჰგავს Thing-ს „ადამსების ოჯახიდან“. თუმცა ეს მხოლოდ ვიზუალური ასოციაციაა. შიგნით საქმე გვაქვს ავტონომიურ, უსადენო რობოტულ სისტემასთან, რომელსაც გადაადგილებისთვის არც ფეხები სჭირდება, არც ბორბლები და არც გარე მკლავი.
მთელი სისტემა 818 გრამს იწონის. ბაზად გუნდმა კომერციული ანთროპომორფული ხელი გამოიყენა, რომელსაც ხუთივე თითზე ჯამში 20 ამძრავი სახსარი აქვს, თითო თითზე ოთხი. შემდეგ მას დაუმატეს კომპაქტური ელემენტი, სენსორები და გამოთვლითი მოდული, რათა ხელი სრულიად დამოუკიდებლად ემუშავა.
ერთი ხელი, ორი საქმე
აქ მთავარი სიახლე მხოლოდ ის არ არის, რომ ხელი „დადის“. იგივე თითები, რომლებიც გადაადგილებაში ეხმარება, საყრდენადაც გამოიყენება და შემდეგ ისევ საგნის მოსაჭიდად გადადის. ანუ ერთი და იგივე მექანიკური სისტემა ერთდროულად ასრულებს გადაადგილებისა და მანიპულაციის ფუნქციებს.
გუნდმა მოძრაობა გაძლიერების სწავლებით, ანუ reinforcement learning-ით, ჯერ სიმულაციაში ასწავლა და შემდეგ რეალურ მოწყობილობაზე გადაიტანა. ამოცანა განსაკუთრებით რთული იყო, რადგან ხელის თითები ერთმანეთისგან განსხვავებულია, ხოლო მისი ხელისგული დახრილი ფორმისაა. პატარა ოთხფეხა რობოტის სტაბილურ მოძრაობასთან შედარებით, აქ ალგორითმს გაცილებით მეტი ცვალებადობის გათვალისწინება უწევს.
რეალურ გარემოში სისტემა 14 სხვადასხვა ზედაპირზე გამოცადეს, მათ შორის ხალიჩაზე, ფილაზე, ლითონის ბადეზე, ასფალტზე, ბალახზე, ხრეშსა და გაცვეთილ ქვაზე.
დაცემაც პროცესის ნაწილია
რობოტს მხოლოდ წონასწორობის შენარჩუნება არ ევალება. გვერდზე დაწოლის შემდეგ, 25 ცდიდან 21 შემთხვევაში მან დამოუკიდებლად შეძლო ფეხზე, ანუ სამუშაო პოზიციაში დაბრუნება.
მანიპულაციის ნაწილშიც შედეგი პრაქტიკული იყო. ხელმა 32 ცდიდან 29-ში შეძლო საკუთარი თავის საყრდენად გამოყენება და კლავიატურის ისრებზე დაჭერა. გუნდმა სისტემა Sokoban-ის თამაშშიც გამოსცადა, ასევე ასწავლა ობიექტთან მისვლა და მისი სამიზნე ადგილამდე მიწოლა.
ამ მიდგომის მთავარი იდეა ისაა, რომ მომავალში უფრო დიდ რობოტს შესაძლოა ვიწრო ან რთულად მისადგომ სივრცეში მთელი სხეულის შეყვანა აღარ დასჭირდეს. მას შეეძლება ხელი წინ დატოვოს, თითებით გადაადგილდეს, კონკრეტული მოქმედება შეასრულოს და შემდეგ უკან დაბრუნდეს.
ETH Zurich-ის მკვლევრები შემდეგ ეტაპზე ბორტზე უკეთეს აღქმასა და მოძრაობების უფრო ფართო რეპერტუარზე მუშაობას გეგმავენ. კვლევა გამოქვეყნებულია ნაშრომის სახით, სახელწოდებით „Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand“.
წყარო: designboom.com, srl-ethz.github.io, youtube.com